第 14 章 · 机械能守恒与能量守恒
| 项目 | 内容 |
|---|---|
| 课标主题 | 必修 2 · 机械能及其守恒定律(理解重力势能,知道重力势能的变化与重力做功的关系;定性了解弹性势能;理解机械能守恒定律,能用它分析生产生活中的问题);必修 3 · 能源与可持续发展(知道不同形式的能量可互相转化,转化过程中能量总量保持不变,能量转化有方向性;了解可再生能源和不可再生能源的分类,认识能源的过度开发和利用对环境的影响) |
| 人教版(2019) | 必修第二册 第八章“机械能守恒定律”:2 重力势能;4 机械能守恒定律;5 实验“验证机械能守恒定律”见第 39 章。必修第三册 第十二章“电能 能量守恒定律”:4 能源与可持续发展 |
| 考试地位 | 机械能守恒和功能关系是力学计算题的主干,常和圆周运动、平抛、动量一起考;选择题常考机械能是否守恒、“哪个力做功对应哪种能量变化”、摩擦生热;能源只偶考概念 |
| 前置知识 | 第 12 章功的计算;第 13 章动能定理;第 4 章 4.3 胡克定律;第 1 章 1.4 - 图像的面积;第 10 章竖直面内的圆周运动 |
上一章的动能定理已经能解大部分力学题,这一章再给两件更省事的工具:一是把重力、弹力做的功改记成“势能的减少”,于是只有这两种力做功时,动能和势能此消彼长、总量不变,列一个式子就出结果;二是“功能关系”,哪个力做功对应哪种能量变化,一一对号。丢分主要丢在三处:不先判断守恒条件就照用;几个物体连在一起时只盯住一个物体,误以为它的机械能守恒;摩擦生热用了对地位移而不是相对位移。
14.1 知识点一览
Section titled “14.1 知识点一览”| 知识点 | 一句话 | 考试中 |
|---|---|---|
| 14.2 重力势能 | , 相对参考平面;重力做功只看高度差, | 常考,多作为大题的一步 |
| 14.3 弹性势能 | 弹簧形变越大势能越大,;弹力做功 | 常考;多数题不给公式,靠能量守恒间接求 |
| 14.4 机械能守恒定律 | 只有重力或弹力做功时,动能和势能之和不变;三种表达式 | 必考 |
| 14.5 系统的机械能守恒 | 绳、杆、弹簧连着的几个物体,单个不守恒、整体守恒;先找速度关系 | 常考,大题主力 |
| 14.6 功能关系 | 合力做功↔动能,重力做功↔重力势能,其他力做功↔机械能,摩擦生热 | 必考,选择题和大题都有 |
| 14.7 能量守恒定律与能源 | 能量只会转化和转移,总量不变;转化有方向性,能源要节约 | 偶考概念和效率计算 |
14.2 重力势能
Section titled “14.2 重力势能”重力势能:物体由于被举高而具有的能量。
- 是物体重心相对参考平面的高度。参考平面上 ;物体在它上方 取正,;在它下方 取负,。
- 重力势能是标量,正负表示比参考平面上多还是少,。
- 单位焦耳 ,和功相同。
相对性:同一位置的重力势能随参考平面而变;但两个位置之间的重力势能变化 与参考平面无关。题目没指定时,可以自选参考平面,一般选地面或过程中的最低点。
重力做功与路径无关:物体从高度 运动到 ,不论走什么路线,重力做的功都是
重力做功与重力势能变化的关系:
物体下降,重力做正功,重力势能减少;物体上升,重力做负功(物体克服重力做功),重力势能增加。
系统性:重力势能是地球和物体组成的系统共有的,习惯上说“物体的重力势能”。
理想模型: 视为常量(地面附近、高度变化远小于地球半径)。高度变化可以和地球半径相比时,要用万有引力势能(第 11 章,高中只定性了解)。
- 题目指定参考平面(“以桌面为参考平面”“取地面处重力势能为零”),问某位置的重力势能或两位置之间的变化 → 质点, 不变 → ,参考平面下方 取负;变化量只看高度差。
- 物体沿斜面、曲面、台阶等不同路线从一处到另一处,问重力做的功 → 重力是恒力,做功与路径无关 → ,不管路程多长。
- 链条、软绳、液柱这类不能看成质点的物体,形状变了,问重力势能变化 → 看重心 → 分成几段,每段重心高度变化乘这段的重力,再相加。
- 是重心的高度,不是物体底部或顶部的高度。
- 计算前写明参考平面。问“变化量”或“重力做功”时,参考平面随便选,结果一样;问“某处的重力势能”时,答案依赖参考平面。
- 符号:,末减初。下降时 ,此时 。
- “克服重力做功 “就是 ,重力势能增加 。
- 重力势能的变化只由重力做功决定,和有没有别的力、物体是否加速无关。
课本的推导分三步:
- 竖直下落:从 落到 ,重力与位移同向,。
- 沿斜面下滑:斜面倾角 ,物体沿斜面滑过 ,重力与位移夹角 ,,与竖直下落相同。
- 沿任意曲线:把曲线分成许多很短的小段,每一小段都近似为一个小斜面。每个小斜面上重力做功等于 乘这一小段的高度差 ,全部相加:
(关键一步:重力的大小和方向处处相同,每一小段做功只取决于这一小段的竖直高度差,水平走多远都不做功。各段高度差加起来,中间的高度全部消掉,只剩起点和终点。)
严格的说法是重力做功的线积分与路径无关,这样的力叫保守力,大学力学里证明;高中用微元法理解即可。正因为做功与路径无关,才能定义一个“只看位置”的量 ,使 。摩擦力做功和路径有关,所以没有“摩擦势能”。
例 1 (场景:指定参考平面)桌面离地 ,质量 的小球从桌面上方 的 点落到地面上的 点,如图。分别以桌面和地面为参考平面,求小球在 、 两点的重力势能,以及从 到 重力势能的变化。
解:
研究对象:小球,看成质点。
过程划分:只看初位置 和末位置 。
分析:重力势能 , 相对参考平面,下方取负。。
列式求解:
以桌面为参考平面:,。
以地面为参考平面:,。
两种参考平面下,重力势能都减少 。
检验:重力做功 ,正好等于 ,对。
容易卡在:以桌面为参考平面时, 点的 忘了取负,得出 ,变化量就成了 。
例 2 (场景:不同路线的重力做功)质量 的滑雪者从 点沿弯曲的雪道滑到 点,雪道全长 , 比 高 。求这一过程中重力做的功和重力势能的变化。如果改走一条更长的盘山路线到 ,答案变不变?
解:
研究对象:滑雪者。
过程划分:一个过程,从 到 。
分析:重力做功与路径无关,只看高度差。雪道长 是多余条件。
列式求解:
,重力势能减少 。改走盘山路线,起点终点不变,答案不变。
检验:单位 ,对。符号:下降,重力做正功,势能减少,对。
容易卡在:把路程 当成重力方向的位移代进去,得出 。
例 3 (场景:链条的重心)长 、质量 的均匀链条放在光滑水平桌面上,有 垂在桌边外,如图。把垂下的部分缓慢拉回桌面,链条的重力势能增加多少?手至少做多少功?
解:
研究对象:链条,不能看成一个质点,分成桌上和垂下两段。
过程划分:一个过程,垂下部分被拉回桌面;桌上那段高度不变。
分析:只有垂下那段的重心高度变了。它长 ,质量 ,重心在桌面下 ,拉回后重心在桌面上(链条粗细不计)。
列式求解:以桌面为参考平面:
“缓慢”拉回,动能始终几乎为零;桌面光滑,没有摩擦。手做的功全部变成重力势能,至少做功 。
检验:如果整条链条都垂下再拉回,重心升高 ,需要 。现在只有三分之一垂下,质量和重心深度都只有三分之一,所需的功是它的 ,,对。
容易卡在:用整条链条的质量乘 ,或者用垂下部分乘它的全长 。高度要用重心,质量要用变了位置的那一段。
- 重力做功与路径无关,所以物体沿任何路线回到原处,重力做功之和为零。
- 均匀的链条、绳子、液柱,重心在几何中点:竖直悬挂长 的一段,重心在上端下方 处(例 3)。
- 一个物体上升 ,克服重力做功 ,不论匀速、加速还是减速;“缓慢”提升时外力做功也等于 (动能不变,见 14.6 节)。
- 错在哪:认为重力势能为负就说明“没有势能”或“势能很小可以忽略”。 为什么错:负号只表示比参考平面低。换一个参考平面,同一位置可以是正的。 正确做法:比较大小时带符号比;算变化量时末减初,符号自然出来。
- 错在哪:重力做功用路程算,路线弯曲时“累计走了多远就算多远”。 为什么错:直觉里“走得越远越累”,把人体消耗的能量和重力做的功混在一起。重力只在竖直方向做功,水平走一万米重力也不做功。 正确做法:只看起点和终点的高度差。
- 错在哪:链条、绳子、液体的重力势能用整体质量乘某一端的高度。 为什么错: 里的 是重心高度。形状改变时,各部分高度变化不同。 正确做法:分段,每段用自己的质量和重心高度变化。
把重力势能想成“存在高处的能量”:搬上楼花了多少功,就存进去多少;下楼时重力把它还回来。存和取只看楼层差,不看楼梯绕了几圈。参考平面就是“记账的零点”,零点选在哪,余额数字会变,但存取的数额不变。
- 前置:第 12 章功的定义 ,推导重力做功要用它。
- 前置:第 4 章 4.2 重心, 按重心算。
- 后续:14.4 节机械能守恒,重力势能是机械能的一部分。
- 后续:第 16 章电势能,静电力做功也与路径无关, 是同一套写法。
- 后续:第 11 章万有引力,高度变化很大时引力势能(定性)。
14.3 弹性势能
Section titled “14.3 弹性势能”弹性势能:发生弹性形变的物体,各部分之间有弹力作用而具有的能量。高中主要研究轻弹簧。
弹簧的弹性势能与形变量 (伸长或压缩的长度)和劲度系数 有关: 越大、 越大,弹性势能越大。取弹簧原长时弹性势能为零:
弹力做功与弹性势能变化的关系(和重力完全相同的写法):
弹簧恢复原长的过程中,弹力做正功,弹性势能减少;形变加大的过程中,弹力做负功,弹性势能增加。
理想模型:轻弹簧(质量不计),在弹性限度内(胡克定律成立)。
课标对弹性势能只要求“定性了解”。 高考一般在题目给出时使用;不给时,弹性势能通常靠能量守恒间接求(见例 2)。
- 题目给出劲度系数和形变量(或给出公式 ),问弹性势能或弹力做功 → 轻弹簧,弹性限度内 → 代公式, 用形变量;弹力做功 。
- 题目不给 或不给公式,问“弹簧的最大弹性势能”“弹簧储存了多少能量” → 弹簧和物体组成的系统 → 用机械能守恒或动能定理,由动能、重力势能的变化反推弹性势能。
- 问弹簧从压缩到原长再到伸长,弹性势能怎么变 → 看形变量的大小怎么变 → 形变量增大,势能增大;回到原长时最小(为零)。
- 是形变量,不是弹簧长度,也不是物体的位移(弹簧两端都动时尤其要注意)。
- 伸长 和压缩 的弹性势能相同,都是 ,弹性势能不会是负的(以原长为零时)。
- 形变量从 变到 ,弹性势能变化 ,不是 。
- 弹力是变力,不能用 算它的功,要用 - 图面积或 。
由 - 图像的面积得 :第 1 章 1.4 节例 4 已经算过,把弹簧从原长缓慢拉长 ,拉力 随 线性增大,- 图线下是三角形,拉力做功
(关键一步:“缓慢”拉动时弹簧动能始终为零,手做的功全部储存为弹性势能,所以 。同时,弹簧弹力和拉力大小相等、方向相反,弹力做功 ,正好是 。)
形变量从 增大到 时,面积是梯形,等于两个三角形之差:
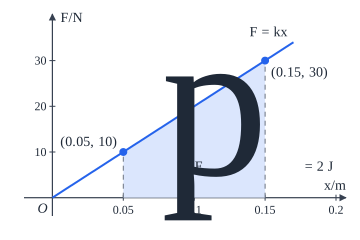
这个面积的说法是微元法(第 1 章 1.4 节),严格写是 ,用到大学的定积分。弹力和重力一样是保守力,做功只与初末形变量有关,所以能定义弹性势能。
例 1 (场景:给出 和形变量)劲度系数 的轻弹簧。(1)把它从伸长 拉到伸长 ,弹性势能变化多少?弹力做功多少?(2)若从压缩 变为伸长 ,弹力做功多少?(弹性势能 )
解:
研究对象:弹簧。
过程划分:(1)(2)各一个过程,只看初末形变量。
分析:用 求初末势能,。图像见本节“推导”。
列式求解:(1)
弹性势能增加 ,弹力做功 。
(2)初、末形变量都是 ,弹性势能相等,,弹力做功为零:前半段(压缩到原长)弹力做正功,后半段(原长到伸长)做负功,两者抵消。
检验:(1)用梯形面积核对: 时 , 时 ,面积 ,对。
容易卡在:(1)用 。弹性势能和 成正比,不能先减再平方。
例 2 (场景:不给公式,间接求弹性势能)光滑水平面上,质量 的小球以 的速度向左运动,压缩左端固定在墙上的轻弹簧,如图。求弹簧的最大弹性势能。若弹簧的劲度系数 ,最大压缩量是多少?
解:
研究对象:小球和弹簧组成的系统。
过程划分:从小球接触弹簧到速度减为零(弹簧压缩最大)。
分析:水平面光滑,竖直方向重力和支持力不做功,只有弹簧弹力做功,系统机械能守恒(14.4 节)。小球的动能全部变成弹性势能。
列式求解:
由 :,。
检验:单位对。量级: 的小球、几米每秒,压缩十厘米左右,合理。
容易卡在:以为要先求弹力再求功。弹力是变力,绕开它,直接看能量的去向。
例 3 (场景:判断弹性势能怎么变)小球从竖直轻弹簧正上方自由落下,从接触弹簧到把弹簧压缩到最短的过程中,下列说法正确的是( )。
A. 弹簧的弹性势能先增大后减小 B. 弹簧的弹性势能一直增大 C. 小球的动能一直减小 D. 小球的动能先增大后减小
解:BD。
判断依据:弹性势能只看形变量;动能的增减看合力做功(第 13 章)。
接触后弹簧一直被压缩,形变量一直增大,弹性势能一直增大,B 对 A 错。刚接触时弹力小于重力,合力向下,小球继续加速;弹力增大到等于重力时速度最大;之后弹力大于重力,小球减速到零。所以动能先增大后减小,D 对 C 错。
- 同一根弹簧,伸长 和压缩 时弹性势能相等。两个形变量相同的位置之间,弹力做功为零(例 1(2))。由 只和 有关得出。
- 形变量变为原来的 倍,弹性势能变为 倍。
- 物体落到竖直弹簧上,速度最大的位置在弹力等于重力处(),不在刚接触弹簧时,也不在最低点(例 3)。
- 错在哪:认为弹簧伸长时弹性势能为正、压缩时为负。 为什么错:把形变量当成带方向的位移代入,又忘了平方。弹性势能只和形变量的大小有关。 正确做法:以原长为零,伸长、压缩的弹性势能都是正的。
- 错在哪:用弹力乘形变量 算弹性势能。 为什么错: 只适用于恒力;弹力从零逐渐增大到 ,平均只有一半。 正确做法:用 - 图的三角形面积,得 。
- 错在哪:小球一接触弹簧就认为开始减速。 为什么错:直觉“受到阻挡就变慢”。实际上刚接触时弹力很小,合力仍向下。 正确做法:比较弹力和重力,合力方向决定加速还是减速。
弹簧像一个“能量弹夹”:压得越狠,存得越多,而且多得更快(形变量翻倍,能量变四倍)。- 图上那块三角形面积,就是弹夹里装的能量。
- 前置:第 4 章 4.3 胡克定律 。
- 前置:第 1 章 1.4 节 - 图面积是功(例 4 正是本节的推导)。
- 后续:14.5 节弹簧系统的机械能守恒。
- 后续:第 20 章弹簧连接两物体的碰撞,弹簧最短时两物体共速、弹性势能最大。
- 后续:第 21 章简谐运动的能量,弹簧振子动能和弹性势能相互转化。
- 实验:第 38 章“探究弹簧弹力与形变量的关系”测 。
14.4 机械能守恒定律
Section titled “14.4 机械能守恒定律”机械能:动能、重力势能和弹性势能的总和,。
机械能守恒定律:在只有重力或弹力做功的物体系统内,动能与势能可以相互转化,而总的机械能保持不变。
守恒条件(满足其一即可):
- 只受重力(或弹簧弹力),如自由落体、抛体运动。
- 还受别的力,但别的力不做功,如沿光滑曲面滑动(支持力始终垂直于速度)、绳系小球摆动(拉力始终垂直于速度)。
- 系统内只有重力和弹力做功,其他内力做功之和为零,如轻绳、轻杆连接的物体(14.5 节)。
三种表达式:
| 表达式 | 写法 | 要不要选参考平面 | 适合 |
|---|---|---|---|
| 守恒式 | 要 | 单个物体,初末状态清楚 | |
| 转化式 | (动能增加量 = 势能减少量) | 不要 | 只关心高度差,最常用 |
| 转移式 | ( 增加的机械能 = 减少的机械能) | 不要 | 两个物体组成的系统(14.5 节) |
只有重力做功的单个物体,转化式就是
- 物体沿光滑斜面、光滑曲面、光滑轨道运动,或不计阻力地下落、上抛 → 只有重力做功(支持力垂直于速度)→ 机械能守恒,转化式求速度或高度,不管轨道形状。
- 绳系小球摆动、小球在光滑竖直圆轨道内运动,问某点的速度或绳的拉力、轨道的压力 → 拉力、支持力不做功 → 机械能守恒求速度,再在该点用向心力公式(第 10 章)求力。
- 抛体运动只问落地速度的大小,不问方向和时间 → 只有重力做功 → 机械能守恒,结果与抛出方向无关。
- 选择题问“机械能是否守恒” → 判断条件 → 看除重力、弹簧弹力外有没有别的力做功;研究对象是单个物体还是系统要分清。
- 守恒条件是“只有重力或弹力做功”,不是“只受重力或弹力”。受了支持力、拉力,只要它们不做功,照样守恒。
- 守恒条件不是“合力为零”。匀速下落的降落伞合力为零,但阻力做负功,机械能减少;自由落体合力不为零,机械能却守恒。
- 这里的“弹力”指弹簧这类发生弹性形变的物体的弹力,并且弹簧要算在系统内。物体单独作研究对象时,弹簧弹力对它做功,物体的机械能不守恒;物体和弹簧合起来才守恒。
- 用守恒式要先写参考平面;用转化式不用,但要分清“增加量”和“减少量”的符号。
- 有其他力做功、但做功之和为零时,初末机械能相等,过程中机械能可能先变后变回,不算满足守恒条件。
- 绳突然绷紧、两物体碰撞粘在一起这类过程,机械能有损失,不守恒(第 20 章)。
课本从动能定理推出:物体沿光滑曲面从位置 1 滑到位置 2,只有重力做功。
由动能定理(第 13 章):
由重力做功与重力势能的关系(14.2 节):
两式右边相等:
(关键一步:同一个重力做的功,从“运动”一侧看是动能的变化,从“位置”一侧看是势能的减少,把这两种说法连起来就是守恒。这一步要求只有重力做功:若还有摩擦力做功,动能定理左边多了 ,两式就接不上。)
把重力换成弹簧弹力,用 14.3 节的 ,同样成立。实验验证见第 39 章“验证机械能守恒定律”:用打点计时器测重物下落的速度,比较 与 。
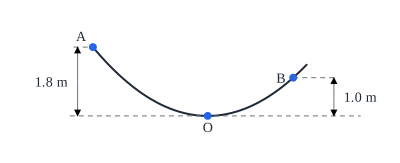
例 1 (场景:光滑曲面)小球从光滑轨道上离最低点 高 的 点由静止滑下,经过最低点 后冲上另一侧,如图。求小球经过 点的速度,以及到达另一侧高 的 点时的速度大小。
解:
研究对象:小球。
过程划分:,;也可以把 看成一个过程。
分析:小球受重力和轨道支持力,支持力始终垂直于速度不做功,只有重力做功,机械能守恒。用转化式,不必选参考平面。
列式求解::,
:下降高度 ,,
检验:质量 约掉了,结果与质量无关,与自由下落同样高度的速度相同,合理。, 比 高,合理。
容易卡在:想用牛顿定律分段算,曲面上加速度一直在变,算不下去。曲面题优先想能量。
例 2 (场景:绳系小球摆动)长 的轻绳一端固定在 点,另一端系质量 的小球。把绳拉到水平位置,由静止释放小球,如图。求小球摆到最低点时的速度和绳的拉力(不计空气阻力)。
解:
研究对象:小球。
过程划分:(1)从水平位置摆到最低点,求速度;(2)在最低点这一瞬间,求拉力。
分析:(1)绳的拉力始终沿半径,与速度垂直,不做功,只有重力做功,机械能守恒。(2)最低点小球做圆周运动,拉力和重力的合力提供向心力,受力如图。
列式求解:(1)下降高度等于绳长 :
方向水平。
(2)取竖直向上(指向圆心)为正方向:
拉力 ,竖直向上。
检验:,与绳长无关,这是常用推论(见下)。拉力大于重力,因为最低点需要向上的向心力,合理。
容易卡在:(2)以为最低点“平衡”,。最低点速度最大,正在做圆周运动,合力指向圆心,不为零。
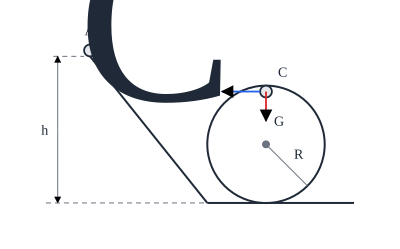
例 3 (场景:竖直圆轨道的临界)光滑轨道由倾斜部分和半径 的竖直圆环组成,如图。质量 的小球从高 处由静止释放,恰好能通过圆环最高点 。求 ,以及小球经过圆环最低点时对轨道的压力。
解:
研究对象:小球。
过程划分:(1)在最高点 这一瞬间,找临界速度;(2)从 到 ,机械能守恒;(3)从 到最低点,再在最低点求压力。
分析:轨道光滑,支持力不做功,机械能守恒。“恰好通过”最高点,指轨道对球的压力为零,只有重力提供向心力(第 10 章)。
列式求解:(1)在 点:,。
(2),以最低点所在水平面为参考平面:
(3) 最低点:。在最低点,取竖直向上为正方向:
由牛顿第三定律,小球对轨道的压力 ,竖直向下。
检验:,与常用推论一致。 比圆环最高点 还高,因为到最高点时还要保留速度,合理。
容易卡在:以为“恰好通过”就是在最高点速度为零。轻绳或轨道内侧的情形,速度为零时球早已脱离轨道掉下来了。
例 4 (场景:抛体只问速度大小)从离地 高的楼顶,以 的速率把小球抛出,不计空气阻力。分别求水平抛出、斜向上抛出、斜向下抛出时小球落地的速度大小。
解:
研究对象:小球。
过程划分:一个过程,从抛出到落地。
分析:抛出后只受重力,机械能守恒。初动能和下落高度都与抛出方向无关,所以落地速度大小也与方向无关。
列式求解:
三种抛法落地速度大小都是 ,只是方向和飞行时间不同。
检验:,下落过程重力做正功,合理。 时 ,特殊情形对。
另一种解法:以水平抛出为例,用平抛运动的分解(第 9 章):竖直方向 ,水平方向 ,。斜抛还要再分解初速度,更麻烦。只问速度大小时,机械能守恒一步出结果;要问方向、时间、水平距离时,才需要分解。
例 5 (场景:判断机械能是否守恒)下列过程中,研究对象的机械能守恒的是( )。
A. 跳伞运动员打开伞后匀速下降 B. 木块沿光滑斜面下滑 C. 货物被起重机匀速吊起 D. 光滑水平面上,小球压缩弹簧的过程中,小球和弹簧组成的系统
解:BD。
判断依据:只有重力或弹簧弹力做功时机械能守恒;研究对象包括弹簧时,弹力是系统内力。
A:空气阻力做负功,机械能减少(动能不变、重力势能减少)。B:支持力垂直于斜面,不做功,只有重力做功,守恒。C:拉力做正功,机械能增加(动能不变、重力势能增加)。D:只有弹簧弹力做功,系统机械能守恒;如果只看小球,弹力对它做负功,小球的机械能减少。
- 自由落体或沿光滑轨道由静止下降 ,速度 ,与质量、轨道形状无关(例 1)。
- 绳长 的摆球从水平位置由静止释放,到最低点 ,绳拉力 ,与绳长无关(例 2 推导)。从与竖直方向成 角释放时,:由 和 得出。
- 光滑竖直圆轨道(轨道内侧或轻绳):恰好过最高点要 ,对应最低点速度 ,由静止释放的高度 ;此时最低点压力 (例 3)。
- 只有重力做功时,同一高度处的速度大小相同:上抛和落回原处速度大小相等;从同一高度以相同速率向不同方向抛出,落地速度大小相同(例 4)。
- 错在哪:认为“合力为零”或“匀速运动”时机械能守恒。 为什么错:把“机械能守恒”和“动能不变”混为一谈。匀速下降动能不变,但重力势能在减少。 正确做法:看除重力、弹力外有没有力做功,与合力是否为零无关(例 5 的 A、C)。
- 错在哪:物体压缩弹簧时,说“物体的机械能守恒”。 为什么错:弹簧弹力是外力,对物体做负功;守恒的是物体和弹簧组成的系统。 正确做法:用守恒定律前先写“以……组成的系统为研究对象”。
- 错在哪:竖直圆轨道“恰好过最高点”取 。 为什么错:直觉以为“刚好爬上去”就是速度为零,忽略了圆周运动需要向心力。 正确做法:轻绳、轨道内侧的情形,最高点至少要 提供向心力,;轻杆、管道才可以 (第 10 章)。
想象一个只有高度刻度的“能量水桶”:总水量(机械能)固定,倒进“动能杯”多一点,“势能杯”就少一点。只有重力和弹力负责倒水;摩擦、拉力这些“外人”一插手,就有水漏出去或被灌进来。
自由下落时,动能和重力势能随高度的变化是两条直线,一升一降,加起来是一条水平线:
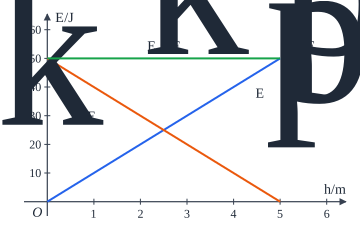
- 前置:第 13 章动能定理,机械能守恒由它推出。
- 前置:14.2、14.3 节重力势能和弹性势能。
- 常一起考:第 10 章竖直面内的圆周运动,机械能守恒求速度、向心力公式求力。
- 常一起考:第 9 章平抛运动,只问速度大小时用能量。
- 后续:第 20 章动量与能量的综合,弹性碰撞中动能守恒。
- 后续:第 21 章简谐运动的能量;第 39 章实验“验证机械能守恒定律”。
14.5 系统的机械能守恒
Section titled “14.5 系统的机械能守恒”几个物体用轻绳、轻杆、弹簧连在一起,或者叠放、接触,作为一个系统研究。系统的机械能是各物体的动能、重力势能加上弹簧的弹性势能。
系统机械能守恒的条件:系统外只有重力做功,系统内只有弹簧弹力做功,其他内力(轻绳拉力、轻杆弹力、光滑接触面间的弹力)做功之和为零。
为什么单个物体不守恒而系统守恒:轻绳跨过滑轮连着 、,绳对 做负功、对 做正功,单看 或 机械能都在变;但轻绳不可伸长、不储存能量,两个功大小相等、正负相反,加起来为零,系统的机械能不变。
三种写法(14.4 节的表达式用于系统):
- 守恒式:
- 转化式:系统动能增加量 = 系统势能减少量
- 转移式:, 机械能增加多少, 就减少多少
速度关系:几个物体的速度通常不独立,要先找出关系再代入能量式:
| 连接方式 | 速度关系 |
|---|---|
| 轻绳跨过定滑轮,两端沿绳运动 | 速率相等 |
| 轻杆绕固定轴转动 | 角速度相同, |
| 绳或杆端点运动方向不沿绳(杆) | 沿绳(杆)方向的分速度相等(第 8 章关联速度) |
| 弹簧连接的两物体,弹簧最长或最短时 | 两物体速度相同 |
理想模型:轻绳(不可伸长、质量不计)、轻杆(不形变、质量不计)、光滑滑轮、轻弹簧。
- 轻绳跨过光滑定滑轮连接两物体(一个下落带动另一个上升或在光滑平面上滑动),问速度 → 系统,绳的拉力做功之和为零 → 系统动能增加 = 系统重力势能减少,两物体速率相等。
- 轻杆连接两个小球绕固定轴转动,问某位置的速度或杆对球做的功 → 系统机械能守恒,角速度相同 → 先用 统一速度,再列守恒式;单个球用动能定理求杆做的功。
- 物体与弹簧组成的系统(落到竖直弹簧上、压缩水平弹簧),问最大压缩量、最大弹性势能 → 重力、弹力做功,系统守恒 → 重力势能、动能、弹性势能三者之和不变。
- 先写“以……组成的系统为研究对象”。单个物体的机械能在变,不要对单个物体写守恒式。
- 绳子要始终绷紧。如果中途绳松弛再突然绷紧,绷紧瞬间有机械能损失,绷紧前后要分开处理。
- 滑轮、桌面不光滑时,摩擦力做功,系统机械能不守恒,要改用 14.6 节的功能关系。
- 系统各物体的高度变化不同,各自算各自的重力势能变化,注意有的升、有的降。
- 杆对单个球的力不一定沿杆,也不一定不做功;只有对整个系统,杆的力做功之和才为零。
轻绳连接的两物体,绳的拉力做功之和为零:轻绳质量不计,同一根绳上张力处处为 (光滑滑轮)。设 沿绳方向向下移动 ,因为绳不可伸长, 沿绳方向向上移动同样的 。绳对 的拉力向上,做功 ;对 的拉力向上,做功 。两者相加为零。
(关键一步:“绳不可伸长”保证两端沿绳的位移相等,“轻绳 + 光滑滑轮”保证两端拉力大小相等。两条中缺一条,比如绳有弹性或滑轮有摩擦,功就不再抵消。)
对系统中每个物体写动能定理,再把各式相加,内力做功之和为零而消掉,只剩重力和弹簧弹力做功,再按 14.4 节的方法换成势能变化,就得到系统的机械能守恒。
例 1 (场景:轻绳跨过定滑轮)质量 和 的两个物体用轻绳跨过光滑定滑轮连接,开始时两物体静止,绳绷直,如图。释放后, 下降 时( 未碰到滑轮),求 的速度,以及这一过程中 的机械能变化。
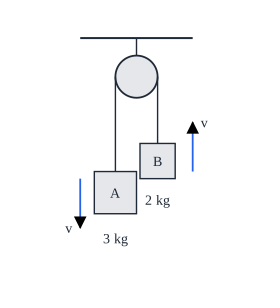
解:
研究对象:、 和轻绳组成的系统。
过程划分:一个过程, 从静止下降 , 同时上升 。
分析:滑轮光滑,绳的拉力对 、 做功之和为零,只有重力做功,系统机械能守恒。两物体沿绳运动,速率相等,设为 。
列式求解:系统重力势能减少 = 系统动能增加:
的速度 ,竖直向下。
的机械能变化:
的机械能增加 。
检验: 的机械能变化 ,正好是 (转移式),对。 的机械能增加,是绳的拉力对它做了正功 。
容易卡在:只对 写 ,得 。 还要拖着 ,绳的拉力对 做负功, 的机械能不守恒。
另一种解法:牛顿第二定律整体法(第 7 章连接体)。把 、 看成整体,沿绳方向合力 ,,由 得 。力是恒力、问时间或加速度时,牛顿定律直接;只问速度、或者路径弯曲(如一个物体在曲面上)时,能量法不必管中间过程,更省事。
例 2 (场景:轻杆连接两球转动)长 的轻杆可绕一端 在竖直面内无摩擦转动,杆的中点和另一端分别固定质量都是 的小球 、。把杆拉到水平位置由静止释放,如图。求杆转到竖直位置时两球的速度,以及这一过程中杆对 球做的功。
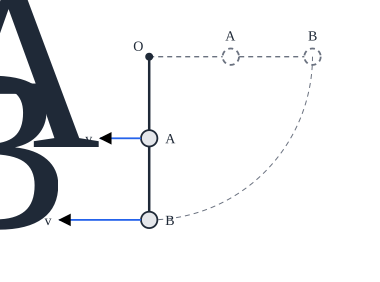
解:
研究对象:、 和轻杆组成的系统;求杆做功时单独看 。
过程划分:一个过程,杆从水平转到竖直。
分析:转轴无摩擦,只有重力做功,系统机械能守恒。杆对单个球的力不一定沿杆,会对球做功,所以单个球的机械能不守恒。两球角速度相同,。 下降 , 下降 。
列式求解:系统重力势能减少 = 系统动能增加:
两球速度都水平向左(与转动方向一致)。
对 用动能定理:,
杆对 做正功 。
检验:同理杆对 做功 ,两者之和为零,符合“内力做功之和为零”。若 单独摆下,,现在 更快,是 通过杆“帮”了 ,合理。
容易卡在:以为杆的力沿杆、不做功,对每个球分别用 。
例 3 (场景:物体与弹簧组成的系统)劲度系数 的轻弹簧竖直固定在地面上,质量 的小球从弹簧上端正上方 处由静止落下,如图。求弹簧的最大压缩量和最大弹性势能(不计空气阻力,弹性势能 )。
解:
研究对象:小球和弹簧组成的系统。
过程划分:①释放 → ②刚接触弹簧(自由落体)→ ③压缩到最低点。只关心初末状态时可以把①到③看成一个过程。
分析:只有重力和弹簧弹力做功,系统机械能守恒。①和③小球速度都为零;从①到③小球下降 ,重力势能全部变成弹性势能。
列式求解:
整理得 ,
(负根舍去。)最大弹性势能 。
检验:,两边相等,对。最低点弹力 ,远大于重力 ,所以小球随后会被弹起,合理。
容易卡在:重力势能只算 ,漏了压缩弹簧那段 里小球还在下降。
- 轻绳跨过光滑定滑轮的两物体由静止释放, 下降 时 。由例 1 的式子解出;和牛顿定律算出的 一致。
- 系统机械能守恒时,系统内力对各物体做功之和为零:一个物体的机械能增加多少,另一个就减少多少(例 1、例 2 的检验)。
- 小球落到竖直弹簧上,最低点时弹力大于重力(),合力向上;最大速度在 处。
- 错在哪:对连接体中的单个物体写机械能守恒。 为什么错:直觉以为“绳子只是传力,不影响能量”。其实绳的拉力对每个物体都做功,只是对系统做功之和为零。 正确做法:以系统为研究对象写守恒式;要求单个物体的能量变化,再对它用动能定理。
- 错在哪:轻杆连接两球时,认为两球速度相等。 为什么错:把“连在一起”误当成“一起平动”。绕轴转动时角速度相同,线速度和半径成正比。 正确做法:转动用 找速度关系;平动的绳连接体才速率相等。
- 错在哪:小球落到弹簧上时,重力势能的下降高度只算到刚接触弹簧。 为什么错:压缩弹簧的过程中小球还在下降,重力还在做功。 正确做法:下降高度 = 自由落下的高度 + 弹簧压缩量。
系统像几个人共用一个钱包:绳和杆只是在钱包里“转账”, 少的正好是 多的,总额不变。单看一个人的账目,钱在变;看整个钱包,钱没变。
- 前置:14.4 节机械能守恒定律及三种表达式。
- 前置:第 8 章关联速度,绳、杆端点速度的分解。
- 前置:第 7 章连接体,同一题的牛顿定律解法。
- 后续:第 20 章弹簧连接两物体的碰撞,动量守恒和系统机械能守恒一起用。
- 常一起考:第 10 章圆周运动,轻杆、轻绳连接物体在竖直面内转动。
14.6 功能关系
Section titled “14.6 功能关系”功是能量转化的量度:做了多少功,就有多少能量从一种形式转化成另一种形式。每一种力做功,对应一种确定的能量变化:
| 做功的力 | 对应的能量变化 | 关系式 | 详见 |
|---|---|---|---|
| 合力(所有力) | 动能变化 | 第 13 章动能定理 | |
| 重力 | 重力势能变化 | 14.2 节 | |
| 弹簧弹力 | 弹性势能变化 | 14.3 节 | |
| 除重力、弹簧弹力以外的其他力 | 机械能变化 | 本节 | |
| 一对滑动摩擦力(做功之和) | 内能增加(摩擦生热) | 本节 | |
| 静电力 | 电势能变化 | 第 16 章 | |
| 克服安培力做功 | 电能(再转化为焦耳热) | 第 28 章 |
是两个物体之间的相对路程(一直同向相对滑动时就是相对位移的大小)。
理想模型:滑动摩擦力大小不变();摩擦产生的热全部算作系统的内能。
- 除重力、弹力外还有拉力、阻力、摩擦力做功,问“机械能变化了多少”或已知机械能变化求这个力 → 功能关系 → 。
- 两个物体之间有相对滑动(传送带上的物块、木板上的滑块),问产生的热量或电动机多做的功 → 一对滑动摩擦力 → ,相对位移用两物体对地位移相减或 - 图面积差求。
- 选择题给出某个过程的受力或加速度,问“动能、重力势能、机械能各变化多少” → 功能关系表一一对号 → 合力做功看动能,重力做功看重力势能,其他力做功看机械能。
- 每一条关系都是“某个力的功 ↔ 某个能量的变化”,不能张冠李戴:合力做功对应的是动能,不是机械能。
- 里的“其他力”不含重力和弹簧弹力;摩擦力、拉力、空气阻力、绳对单个物体的拉力都算“其他力”。
- 摩擦生热只看相对路程,不看对地位移;静摩擦力没有相对滑动,不生热。
- 单个滑动摩擦力做的功可正可负(第 12 章),但一对滑动摩擦力做功之和一定是负的,等于 。
- 传送带上,电动机多做的功 = 物块增加的机械能 + 摩擦生热。
:由动能定理,所有力做功之和等于动能变化:
把 、 代入,移项:
(关键一步:重力、弹力的功已经“换算”成了势能,挪到等号右边和动能并在一起成了机械能,剩下没换算的就是“其他力”。 时正是机械能守恒,所以机械能守恒是功能关系的特例。)
:木块在木板上滑动,木块对地位移 ,木板对地位移 (同向)。木板对木块的摩擦力与木块运动方向相反,做功 ;木块对木板的摩擦力与木板运动方向相同,做功 。两者之和
(关键一步:一对作用力和反作用力大小相等、方向相反,但两个物体的位移不同,所以功不抵消;少掉的这部分机械能变成了接触面的内能。)
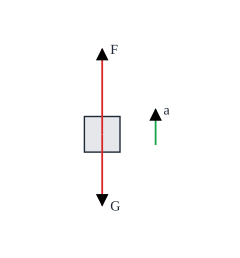
例 1 (场景:其他力做功与机械能变化)用竖直向上的拉力把质量 的物体由静止开始以 的加速度匀加速提升 ,不计空气阻力。求这一过程中物体动能、重力势能和机械能的变化。
解:
研究对象:物体。
过程划分:一个过程,匀加速上升 。
分析:受拉力 和重力 ,如图。合力做功对应动能,重力做功对应重力势能,拉力(其他力)做功对应机械能。
列式求解:取竖直向上为正方向。由牛顿第二定律 ,。
动能变化:,增加 。
重力势能变化:,增加 。
机械能变化:,增加 。
检验:,动能和重力势能的增加量之和等于机械能的增加量,对。
容易卡在:把拉力做的功当成动能的增加。拉力做的功有一部分去抬高物体了。
例 2 (场景:传送带上的摩擦生热)水平传送带以 的速度匀速运行,把质量 的物块无初速度地轻放在传送带左端,物块与传送带间的动摩擦因数 ,传送带足够长。求物块与传送带相对滑动过程中产生的热量,以及电动机因放上物块而多做的功。
解:
研究对象:物块;求热量时看物块和传送带之间的相对运动。
过程划分:(1)物块从静止加速到 ,有相对滑动;(2)之后与传送带共速,无相对滑动,不再生热。只需算过程(1)。
分析:物块受向右的滑动摩擦力 ,加速度 。生热 ,要先求出物块和传送带各自的对地位移。
列式求解:加速时间 。
物块位移 ,传送带位移 ,。
电动机多做的功 = 物块增加的动能 + 生热:
检验:另算:传送带要保持匀速,电动机多提供的力等于摩擦力 ,传送带走了 ,多做功 ,一致。
容易卡在:用物块的对地位移 算热量,碰巧数值相同;换一个题目(物块有初速度)就会错。
另一种解法:- 图像法。画出物块和传送带的 - 图,两条图线之间的面积就是相对位移:
三角形面积 ,。物块和传送带速度变化复杂(多段加减速、传送带也在变速)时,画图算面积差最不容易漏;过程简单时直接列位移式也很快。
例 3 (场景:木板上的滑块)质量 的长木板静止在光滑水平地面上,质量 的滑块以 的速度滑上木板左端,两者间动摩擦因数 ,木板足够长。求两者共速时的速度、滑块在木板上滑行的距离和产生的热量。
解:
研究对象:滑块、木板分别隔离求运动;求热量看两者组成的系统。
过程划分:一个过程,从滑上木板到两者共速,之后一起匀速,不再生热。
分析:摩擦力 。滑块受摩擦力向左,减速,;木板受摩擦力向右,加速,。地面光滑,木板只受这一个水平力。
列式求解:取向右为正方向。共速时 ,,,共同速度 ,向右。
滑块位移 ,木板位移 ,相对滑行 。
检验:系统动能减少 ,正好等于生热,能量守恒,对。
容易卡在:用滑块的对地位移 算热量,得 ,比系统损失的动能还多,不可能。共速也可以用动量守恒一步求出(第 20 章)。
例 4 (场景:功能关系对号入座)质量 的物体从高处由静止竖直下落,受空气阻力作用,加速度大小为 。下落 的过程中,下列说法正确的是( )。
A. 重力势能减少 B. 动能增加 C. 机械能减少 D. 机械能减少
解:BC。
判断依据:重力做功对应重力势能,合力做功对应动能,阻力(其他力)做功对应机械能。
重力做功 ,重力势能减少 ,A 错。合力 ,做功 ,动能增加 ,B 对。阻力 ,做功 ,机械能减少 ,C 对 D 错。也可以直接算:势能减 、动能加 ,机械能净减 。
- 物体“缓慢”移动(动能不变)时,外力做功 = 势能的增加 + 摩擦生热。
- 只有重力和某一个力 做功时, 做的功等于机械能的变化: 做正功机械能增加,做负功机械能减少(例 1、例 4)。
- 传送带把物块从静止带到与传送带共速(水平、物块初速为零),物块获得的动能和摩擦生热相等,都是 ;电动机多做的功是 。由例 2:物块位移 ,传送带位移 ,相对位移恰好等于物块位移。
- 滑块冲上光滑地面上的木板直到共速,摩擦生热 = 系统动能的减少(例 3 的检验)。
- 错在哪:摩擦生热用 乘物体的对地位移。 为什么错:把单个摩擦力做的功当成生热。热是两个接触面“互相摩擦”产生的,只和它们之间滑了多远有关。 正确做法:,先求两个物体的对地位移再相减(同向时)或相加(反向时)。
- 错在哪:合力做的功说成机械能的变化,或拉力做的功说成动能的变化。 为什么错:功能关系一一对应,记混了对象。 正确做法:对照本节的表:合力 ↔ 动能,重力 ↔ 重力势能,其他力 ↔ 机械能。
- 错在哪:静摩擦力做功也算生热。 为什么错:静摩擦时两接触面没有相对滑动,。静摩擦力可以做功,但只是在物体间传递机械能。 正确做法:只有滑动摩擦才生热。
功能关系像“分账”:每种力管一本账。合力管动能账,重力管重力势能账,弹力管弹性势能账,其他力管机械能总账。摩擦是一个“漏斗”,一对滑动摩擦力合起来总是把机械能漏成内能,漏多少看两个面互相滑了多远。
- 前置:第 13 章动能定理,功能关系从它推出。
- 前置:第 12 章摩擦力做功的正负;第 4 章 4.4 滑动摩擦力 。
- 常一起考:第 7 章传送带、板块的运动分析。
- 后续:第 16 章静电力做功与电势能;第 28 章电磁感应中的能量转化。
- 后续:第 20 章碰撞和板块问题中,用动量守恒求共速,再用功能关系求生热。
- 后续:第 33 章热力学第一定律,内能变化与做功、热传递的关系。
14.7 能量守恒定律与能源
Section titled “14.7 能量守恒定律与能源”能量的形式:机械能、内能、电能、化学能、光能、核能等。各种形式的能量可以相互转化,如电动机把电能转化为机械能,燃料燃烧把化学能转化为内能。
能量守恒定律:能量既不会凭空产生,也不会凭空消失,它只能从一种形式转化为其他形式,或者从一个物体转移到别的物体,在转化或转移的过程中,能量的总量保持不变。
用来解题时写成:
即某些形式的能量减少的总量,等于另一些形式的能量增加的总量。
能量耗散与方向性:能量在转化过程中总量不变,但最终常变成周围环境的内能,散失后很难再收集起来利用,这叫能量耗散。能量的转化有方向性:机械能可以全部转化为内能,内能却不能自发地全部转化为机械能而不引起其他变化(第 33 章热力学第二定律)。所以能量守恒,但可利用的能源会减少,仍要节约能源。
效率:
由于能量耗散,实际机械的效率总小于 。
能源的分类:
| 分类方法 | 类别 | 例子 |
|---|---|---|
| 能否直接从自然界获得 | 一次能源 | 煤、石油、天然气、水能、风能、太阳能、核燃料 |
| 二次能源 | 电能、汽油、焦炭、氢能(由一次能源加工转换而来) | |
| 能否在短期内从自然界得到补充 | 可再生能源 | 水能、风能、太阳能、生物质能 |
| 不可再生能源 | 煤、石油、天然气、核燃料 |
化石能源(煤、石油、天然气)燃烧排放二氧化碳等,带来温室效应、酸雨和大气污染。可持续发展要求提高能源利用效率、开发利用清洁的可再生能源。

- 过程中有多种能量转化(机械能、内能、电能),问某一种能量或效率(水电站、风力发电、电动机提升重物)→ 能量守恒 → 列“减少的总量 = 增加的总量”,有用部分乘效率。
- 选择题问能量转化的方向、能源的分类、永动机能否制成、“能量守恒为什么还要节约能源” → 概念判断 → 能量守恒 + 能量耗散和方向性 + 能源分类表。
- 能量守恒定律对一切过程都成立,没有条件;机械能守恒有条件,是能量守恒在“只有重力、弹力做功”时的特例。
- 列式时先找出哪些能量减少、哪些增加,不要漏掉内能(摩擦、碰撞、电流发热)。
- “能量守恒”不等于“能源用不完”:能量总量不变,但耗散成环境内能后品质降低、难以利用。
- 能源分类的两种标准不要混:一次、二次看能否直接从自然界获得,可再生、不可再生看能否短期补充。电能是二次能源;核燃料(铀)是不可再生的一次能源。
能量守恒定律不是由别的定律推出来的,它是大量实验和生产实践的总结,至今没有发现例外。
实验依据:19 世纪 40 年代,迈尔、焦耳、亥姆霍兹等人从不同角度各自得出了能量守恒的思想。其中焦耳用多种方法测量“做多少功能产生多少热”,例如让下落的重物带动水中的叶轮转动,搅动使水温升高,测出机械功与产生热量的比值,各种方法得到的比值基本相同(热功当量)。
(关键一步:不论用摩擦、搅拌、压缩气体还是电流发热,消耗同样多的功总是产生同样多的热,说明功和热是同一种东西(能量)的不同形式,可以按固定比例换算,总量不变。)
永动机不可能制成:不消耗能量而能不断对外做功的机器(第一类永动机)违背能量守恒定律,所以不可能制成。
例 1 (场景:多种能量转化与效率)某小型水电站,水从高处流下的落差为 ,每秒流过水轮机的水的质量为 ,水的动能变化不计。若发电机把水减少的重力势能的 转化为电能,求发电功率。
解:
研究对象:每秒流过水轮机的水。
过程划分:一个过程,水下落 ,重力势能转化为电能(其余变成内能等散失)。
分析:能量守恒。每秒减少的重力势能是总能量,乘效率得到每秒的电能,就是发电功率。
列式求解:每秒水减少的重力势能
发电功率
检验:单位 ,对。量级:每秒 5 吨水、落差 20 米的小水电站,几百千瓦,合理。
容易卡在:把“每秒流过的水量”当成总质量,忘了功率是每秒的能量。
例 2 (场景:概念判断)下列说法正确的是( )。
A. 能量是守恒的,所以不必节约能源 B. 太阳能、风能、水能都是可再生能源 C. 第一类永动机不可能制成,因为它违背能量守恒定律 D. 石油和天然气是可再生能源
解:BC。
判断依据:能量守恒,但转化有方向性,可利用的能源会因耗散而减少;可再生与否看能否在短期内从自然界得到补充。
A 错:能量耗散后变成环境的内能,难以再利用,能源仍需节约。B 对:太阳能、风能、水能可以不断得到补充。C 对:不消耗能量却持续对外做功,违背能量守恒。D 错:石油、天然气形成要上百万年,是不可再生能源。
- 机械能守恒是能量守恒的特例:只有重力、弹力做功时,没有机械能和其他形式能量之间的转化。
- 有摩擦的系统:系统减少的机械能 = 摩擦产生的内能 (14.6 节)。
- 功率型问题(水电站、风力发电):每秒流过的流体质量 × 每千克的能量 × 效率 = 输出功率。风能问题中,每秒通过面积 的空气质量是 ,动能是 。
- 错在哪:认为“能量守恒”和“机械能守恒”是一回事,有摩擦时说“能量不守恒”。 为什么错:有摩擦时机械能减少,但减少的部分变成了内能,总能量仍然守恒。 正确做法:说“机械能不守恒,能量守恒”,并把内能算进去。
- 错在哪:认为能量守恒就不会有能源危机。 为什么错:直觉把“能量”和“能源”混为一谈。能源是可以方便利用的能量,用过以后耗散成低品质的内能。 正确做法:区分能量(总量守恒)和能源(可利用的能量,会减少)。
- 错在哪:认为电能是一次能源,或者认为核能是可再生能源。 为什么错:电能要由其他能源转换而来;核燃料在地球上储量有限,不能短期内补充。 正确做法:按两条标准分别判断:能不能直接取自自然界,能不能短期补充。
能量像钱,只会换手、换币种,总数不变;但每花一次都要交一点“手续费”,最后都变成散在环境里的热,捡不回来。所以钱(能量)不会少,能花的钱(能源)会越来越少。
- 前置:14.4、14.6 节,机械能守恒和功能关系是能量守恒在力学里的具体形式。
- 后续:第 17 章电功与电热、第 18 章电源的功率和效率,电路中的能量守恒。
- 后续:第 28 章电磁感应中的能量转化;第 29 章远距离输电的损耗。
- 后续:第 33 章热力学第一定律(能量守恒的热学形式)和第二定律(方向性)。
- 后续:第 36 章核能、质量亏损和核电站。
14.8 知识点之间的关系
Section titled “14.8 知识点之间的关系”拿到一道力学能量题,先做受力分析,看哪些力做功,再决定用哪条规律:只有重力、弹力做功,用机械能守恒,一个物体用 14.4 节,几个物体连着用 14.5 节;还有别的力做功,求速度用动能定理,求机械能变化或产热用 14.6 节的功能关系。势能怎么算回到 14.2、14.3 节;有电能、内能等参与时,用 14.7 节的能量守恒统一记账。

14.9 自测
Section titled “14.9 自测”- 质量 的物体从离地 处落到离地 处,求重力做的功和重力势能的变化。
- 长 、质量 的均匀软绳平放在水平地面上,提起一端使它刚好竖直离地,重力势能增加多少?
- 劲度系数 的弹簧被压缩 ,弹性势能是多少()?再压缩到 ,弹性势能变为原来的几倍?
- 小球从高 的光滑曲面顶端由静止滑下,求到达底端时的速度大小。
- 以 的初速度竖直上抛一个小球,不计空气阻力,以抛出点为参考平面,小球在多高处动能等于重力势能?
- 质量 和 的两物体用轻绳跨过光滑定滑轮连接,由静止释放,重物下降 时速度多大?
- 质量 的物体在竖直拉力作用下匀速上升 ,物体的机械能变化多少?
- 滑块在木板上滑动,滑动摩擦力 ,滑块对地位移 ,木板对地位移 (同向),求产生的热量。
- 第一类永动机不可能制成,是因为它违背了什么定律?电能是一次能源还是二次能源?
答案:1. 重力做功 ,重力势能减少 ;2. ;3. ,4 倍;4. ;5. ;6. ;7. 增加 ;8. ;9. 能量守恒定律,二次能源。
14.10 深入阅读
Section titled “14.10 深入阅读”- PhET · 能量滑板公园:基础:改变轨道形状和摩擦,实时看动能、重力势能、内能的柱状图,体会机械能守恒和摩擦生热。
- PhET · 质量与弹簧:弹簧振子的能量图,看动能、重力势能和弹性势能怎样相互转化。
- 维基百科 · 能量守恒定律:能量守恒定律的表述、历史(迈尔、焦耳、亥姆霍兹)和永动机为什么不可能。