第 38 章 · 力学实验(一)
| 项目 | 内容 |
|---|---|
| 课标主题 | 必修 1 的四个学生必做实验:测量做直线运动物体的瞬时速度;探究弹簧弹力与形变量的关系;探究两个互成角度的力的合成规律;探究加速度与物体受力、物体质量的关系 |
| 人教版(2019) | 必修第一册 第一章 1.3”位置变化快慢的描述——速度”(测量纸带的平均速度和瞬时速度)、第二章 2.1”实验:探究小车速度随时间变化的规律”;第三章 3.1”重力与弹力”(探究弹簧弹力与形变量的关系)、3.4”力的合成和分解”(探究两个互成角度的力的合成规律);第四章 4.2”实验:探究加速度与力、质量的关系” |
| 考试地位 | 力学实验题几乎每卷一道。纸带求速度和加速度是基本功,常嵌在别的实验里考;探究加速度与力、质量的关系最常考,平衡摩擦力、槽码质量远小于小车质量、图像不过原点或弯曲是固定考点;弹簧和力的合成两个实验常考图像截距、等效替代和操作要求 |
| 前置知识 | 第 2 章速度、第 3 章中间时刻速度和 ;第 4 章胡克定律、力的合成;第 6 章牛顿第二定律、第 7 章连接体;第 37 章读数、误差、数据处理和实验设计思路 |
这四个实验都在必修一,原理不难,难在“为什么要这样做”:为什么先接通电源再释放,为什么两次要拉到同一个 点,为什么要平衡摩擦力、槽码为什么要轻。高考实验题很少问“实验目的是什么”,而是问这些操作背后的道理,以及图像不过原点、弯曲时该怎么解释。读数、误差、逐差法、化曲为直在第 37 章已讲,本章只引用。
38.1 实验一览
Section titled “38.1 实验一览”| 实验 | 测什么或探究什么 | 方法归类 |
|---|---|---|
| 38.2 测量做直线运动物体的瞬时速度 | 用纸带(或光电门)测各时刻的瞬时速度,作 - 图,求加速度 | 极限思想(很短时间的平均速度近似瞬时速度);逐差法、图像法(第 37 章 37.4) |
| 38.3 探究弹簧弹力与形变量的关系 | 弹力 与伸长量 是否成正比,求劲度系数 | 二力平衡转换(钩码重力代替弹力);图像法,看斜率和截距 |
| 38.4 探究两个互成角度的力的合成规律 | 两个力的合力与这两个力的关系是否满足平行四边形定则 | 等效替代(第 37 章 37.5);力的图示 |
| 38.5 探究加速度与物体受力、物体质量的关系 | 与 、 与 的关系,得出牛顿第二定律 | 控制变量(第 37 章 37.5);化曲为直(-) |
38.2 测量做直线运动物体的瞬时速度
Section titled “38.2 测量做直线运动物体的瞬时速度”目的:用打点计时器打出的纸带,测出小车在各时刻的瞬时速度,作 - 图像,判断小车是否做匀变速直线运动,并求加速度。
原理一:很短时间内的平均速度近似等于瞬时速度。瞬时速度是 时平均速度的极限(第 2 章 2.4)。纸带上取某点两侧很近的两点,它们之间的平均速度就可以当作该点的瞬时速度。
原理二:匀变速直线运动中,一段时间中间时刻的瞬时速度等于这段时间的平均速度(第 3 章 3.5)。所以对匀变速运动,这个“近似”其实是精确的:
其中 、 是计数点 两侧相邻的两段位移, 是相邻计数点的时间间隔。
原理三:由速度求加速度。各点速度描在 - 图上,若在一条直线上,说明是匀变速直线运动,斜率就是加速度。也可以不算速度,直接用 和逐差法(第 37 章 37.4):
光电门:另一种测瞬时速度的装置。物体上装宽度为 的遮光条,遮光条经过光电门时挡住光线,计时器记下挡光时间 , 就是这一小段的平均速度, 很窄时近似为通过光电门时的瞬时速度。
打点计时器(电磁打点计时器或电火花计时器)、交流电源、纸带、复写纸(电火花计时器用墨粉纸盘)、一端带滑轮的长木板、小车、细绳、槽码、刻度尺、导线。
关键器材的选择:
- 打点计时器用交流电:它靠交流电周期性地吸引振片(电磁式)或放电(电火花式)打点,直流电打不出点。电磁打点计时器接约 低压交流,电火花计时器接 交流(第 37 章 37.2)。电火花计时器的纸带受的阻力小,打出的点也更清晰。
- 刻度尺用毫米刻度尺,估读到 ;量程要能一次量完整条纸带,不要分段量。
- 槽码不宜太重也不宜太轻:太重,小车加速太快,纸带上点太少;太轻,点太密,位移差太小,测量的相对误差大。
- 把长木板平放在实验桌上,带滑轮的一端伸出桌面;把打点计时器固定在另一端,连好电源。(伸出桌面,槽码才能竖直下落。)
- 细绳一端拴在小车上,跨过滑轮,另一端挂适量槽码;纸带穿过打点计时器的限位孔,压在复写纸下面,一端固定在小车后面。(限位孔让纸带走直线,点打在一条线上。)
- 把小车停在靠近打点计时器的位置。(让纸带尽量多地被打上点,充分利用纸带。)
- 先接通电源,待打点稳定后再释放小车。(先释放的话,纸带开头一段没打上点,或者打点计时器刚启动时打点不稳。)
- 小车到达滑轮前按住它,断开电源,取下纸带。(防止小车撞上滑轮、槽码落地;打完就断电,避免打点计时器长时间工作发热。)
- 换上新纸带,重复两三次。选一条点迹清晰的纸带,舍掉开头过于密集的点,从清晰处起选计数点,一般每 5 个间隔取一个,。
- 用刻度尺一次测出各计数点到计数点 0 的距离 ,再相减得各段位移 。(只读一次起点,避免分段量时每段都带一个读数误差。)
列表:
| 计数点 | 0 | 1 | 2 | 3 | 4 | 5 | 6 |
|---|---|---|---|---|---|---|---|
| 到 0 点距离 | 0 | ||||||
| 时刻 | 0 | 0.1 | 0.2 | 0.3 | 0.4 | 0.5 | 0.6 |
| 瞬时速度 | — | — |
两端的计数点 0 和 6 只有一侧有位移,不能用中间时刻法求速度。
图像法:以 为横轴、 为纵轴描点,画一条直线让点均匀分布在两侧。
- 点在一条直线上,说明小车做匀变速直线运动。
- 斜率是加速度 ;在直线上取相距较远的两点算 。
- 纵截距是计数点 0()时的速度。
逐差法:直接用各段位移求加速度,六段时用 。题目给的是到 0 点的距离时,,不用逐段相减。
光电门:两个光电门测出 、,两门间距 ,由 (第 3 章 3.4)求 。
系统误差:
- 电源频率不准:实际频率高于 时,实际打点周期小于 ,计算仍用 ,时间算长了,速度和加速度的测量值都偏小;实际频率偏低则偏大。减小办法:核实电源频率,按实际频率算 。
- 光电门的遮光条有宽度: 是挡光这段时间的平均速度,不是严格的瞬时速度。遮光条越窄越接近。
偶然误差:
- 用刻度尺测距离时的估读误差。减小办法:计数点间隔取大些(每 5 个间隔取一个),一次测出各点到 0 点的距离。
- 描点作图的误差。减小办法:多取几个点,用直线拟合,舍去明显偏离的点。
不影响结果的因素:纸带与限位孔的摩擦、木板不光滑,只改变小车本身怎么运动(加速度小一些),不影响“测出的就是这条纸带记录的运动”。这个实验只测运动,不需要平衡摩擦力,也不要求槽码质量远小于小车质量,这两点在 38.5 才需要。
- 先接通电源,后释放小车;打完先断电,再取纸带。理由见步骤 4、5。
- 释放前小车应靠近打点计时器,充分利用纸带。
- 细绳与木板平行,小车运动平稳,加速度不变。
- 舍去开头密集、模糊的点,从点迹清晰处开始取计数点。
- 测距离时刻度尺不要逐段移动,一次读出各点到起点的距离。
- 弄清“每隔 4 个点取一个计数点”和“每 5 个点取一个计数点”都是 (第 37 章 37.2)。
例 1 (场景:纸带求瞬时速度和加速度)用频率为 的打点计时器研究小车的运动,得到一条纸带如图,0 到 6 为计数点,相邻两计数点之间还有 4 个点未画出。测得各计数点到 0 点的距离如下表。
| 计数点 | 1 | 2 | 3 | 4 | 5 | 6 |
|---|---|---|---|---|---|---|
| 1.21 | 3.21 | 6.00 | 9.61 | 14.01 | 19.20 |
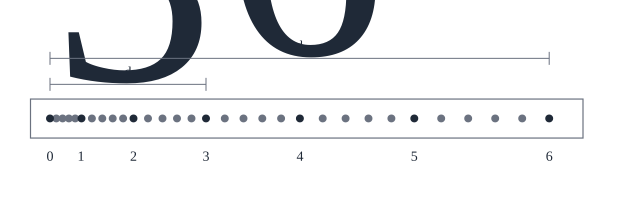
(1)相邻计数点间的时间间隔 是多少?(2)求打计数点 2 时小车的速度。(3)用逐差法求小车的加速度(保留两位有效数字)。(4)若实验时电源的实际频率是 ,而计算时仍按 ,加速度的测量值偏大还是偏小?
解:
研究对象:小车(纸带记录了它的运动)。
过程划分:六段连续相等时间间隔 内的运动。
分析:各段位移 :、、、、、(单位 ),相邻差约为 ,基本相等,小车做匀加速直线运动。计数点 2 是 1 到 3 这段时间的中间时刻,用中间时刻速度;加速度用逐差法。
列式求解:
(1)相邻计数点之间有 5 个打点间隔,。
(2)
(3)
方向与小车运动方向相同。
(4)实际打点周期 小于 ,实际的 比 小。 在分母上,代入偏大的 ,算出的 偏小(第 37 章 37.3 的“看量在公式里的位置”)。
检验:由 ,与相邻位移差一致。量级:桌面上的小车,零点几米每二次方秒,合理。
容易卡在:(3)分母写成 ;或把 当成各段位移直接代入逐差公式。题目给“到 0 点的距离”时,先换成各段位移,或者用 。
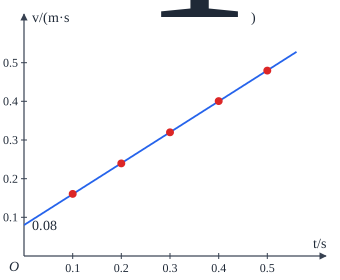
另一种解法:算出计数点 1 到 5 的速度:、、、、,作 - 图(下图),五个点在一条直线上,取直线上的 和 ,斜率 ,纵截距 是打计数点 0 时的速度。题目要求“作出 - 图像”或要判断是不是匀变速时用图像法;只要一个加速度数值时,逐差法更快。
例 2 (场景:光电门测速度和加速度)如图,气垫导轨上的滑块装有宽度 的遮光条,在牵引下做匀加速直线运动,先后通过相距 的光电门 1、2,挡光时间分别为 、。(1)求滑块通过两个光电门时的速度;(2)求滑块的加速度;(3)为了使测得的速度更接近瞬时速度,遮光条应宽一些还是窄一些?
解:
研究对象:滑块。
过程划分:从光电门 1 到光电门 2,一段匀加速直线运动。
分析:遮光条经过光电门的时间很短,用 近似表示通过光电门时的速度;两个速度和距离 已知,不涉及时间,用速度位移关系 。
列式求解:(1)
(2)
方向与运动方向相同。
(3)窄一些。 是遮光条通过光电门这段时间的平均速度, 越窄, 越短,平均速度越接近瞬时速度。
检验:单位全部换成国际单位后代入;速度变大,加速度为正,与“匀加速”一致。
容易卡在:毫米、毫秒没换算就代入,恰好 ,速度碰巧没错,但 用厘米代入加速度就错了。统一换成国际单位最稳。
- 错在哪:先释放小车,再接通电源。 为什么错:觉得先后差不了多少。打点计时器启动要一瞬间,小车起步时最慢、点最密,这段恰好没打上或打得不稳,纸带前段废掉,有时整条纸带上点都很少。 正确做法:先接通电源,待打点稳定后再释放小车。
- 错在哪:用计数点 0 两侧的位移求 ,或用 当作计数点 1 的速度。 为什么错: 是 0 到 1 这段的平均速度,等于这段中间时刻的速度,不是端点 1 的速度。 正确做法:计数点 的速度用它两侧相邻两段:;首尾两个计数点用 - 图像的截距或 推出来。
- 错在哪:认为这个实验要平衡摩擦力、要求槽码质量远小于小车质量。 为什么错:把本实验和 38.5 混在一起。这里只测“纸带记录下来的运动”,小车受多大的力、怎么受力都不影响测量。 正确做法:本实验只要求小车做匀变速运动、纸带点迹清晰;平衡摩擦力和 是探究 与 、 关系时为了“让槽码重力等于小车受的合力”才要求的。
- 前置:第 2 章 2.4 瞬时速度(平均速度的极限)、2.6 - 图像的斜率;第 3 章 3.4 速度位移关系、3.5 中间时刻速度和 。
- 前置:第 37 章 37.2 打点计时器的读数、37.4 逐差法和图像法。
- 同类实验:第 39 章验证机械能守恒定律(纸带求瞬时速度,方法相同);第 41 章验证动量守恒定律(光电门或纸带测碰撞前后的速度)。
- 后续:38.5 探究加速度与力、质量的关系,加速度就用本实验的纸带方法测。
38.3 探究弹簧弹力与形变量的关系
Section titled “38.3 探究弹簧弹力与形变量的关系”目的:探究弹簧弹力 与伸长量 的关系,求弹簧的劲度系数 。
原理:弹簧竖直悬挂,下端挂钩码,钩码静止时,弹簧对钩码的拉力与钩码的重力二力平衡,所以弹簧弹力 等于所挂钩码的重力 (转换:难测的弹力换成好测的重力)。用刻度尺量出弹簧长度 ,伸长量 , 是弹簧不挂钩码时的长度(原长)。
改变钩码个数,测多组 ,作 - 图像。若是过原点的直线,说明 ,即胡克定律(第 4 章 4.3):
直线的斜率就是劲度系数 。
铁架台、弹簧、钩码若干(每个质量已知,如 )、毫米刻度尺、坐标纸、铅笔。
关键器材的选择:
- 刻度尺竖直固定,紧靠弹簧,刻度面对着指针,读数时视线和指针相平,减小视差。可以用重垂线检查刻度尺是否竖直。
- 钩码的总重不能使弹簧超过弹性限度:先估计弹簧能承受多大的力,钩码逐个加,不要一次挂太多。
- 弹簧选轻质弹簧:弹簧自身的重力会使它竖直悬挂时已经伸长一些,用竖直悬挂时的长度作原长可以消掉这一影响(见误差分析)。
- 把弹簧上端固定在铁架台的横杆上,竖直悬挂;刻度尺竖直固定在弹簧旁边。(弹簧和刻度尺都竖直,量的才是沿弹力方向的长度。)
- 弹簧竖直悬挂、不挂钩码时,读出指针对应的刻度,即原长 。(竖直悬挂时测原长,弹簧自重带来的伸长已经包含在 里。)
- 挂上一个钩码,静止后读出弹簧长度 ,记下钩码重力 。(静止时才二力平衡,弹力才等于重力。)
- 逐个增加钩码,分别记下 和对应的 ,测 6 组以上。(数据点多,作图时才能看出是不是直线。)
- 算出各次的伸长量 ,填入表格。
- 以 为纵轴、 为横轴描点,作出图像,求斜率。
- 取下钩码,整理器材。
列表:
| 次数 | 1 | 2 | 3 | 4 | 5 | 6 |
|---|---|---|---|---|---|---|
| 钩码重力 | ||||||
| 弹簧长度 | ||||||
| 伸长量 |
图像法(第 37 章 37.4):
- - 图像:纵轴 、横轴 。点在一条过原点的直线上,说明 ;斜率 ,横轴用厘米时要先换成米再算 。
- - 图像(横轴直接用弹簧长度):由 ,图线是一条不过原点的直线,横截距是原长 ,斜率仍是 。不用一个个算伸长量,题目常这样给。
图像不过原点或弯曲的原因:
| 图像特征 | 原因 | 对 的影响 |
|---|---|---|
| 交横轴正半轴(图中乙), 时 | 原长是把弹簧平放在桌上量的,竖直悬挂后弹簧在自重作用下已伸长 ,每个伸长量都多算了 | 斜率不变, 不受影响 |
| 交纵轴正半轴, 时 | 钩码重力之外还有恒定的拉力(如挂钩、托盘的重力没计入 ),或横轴用的伸长量少算了一截 | 斜率不变, 不受影响 |
| 末端向横轴弯曲(图中甲的末端) | 弹力太大,超过了弹簧的弹性限度,胡克定律不再成立 | 用直线段求 ,弯曲段舍去 |
系统误差:
- 弹簧自重:竖直悬挂时弹簧自身重力使它伸长。若原长按平放测量,伸长量整体偏大一个常量,图像平移,斜率不变, 的测量不受影响;若用某一组数据直接算 ,则 偏大, 偏小。减小办法:竖直悬挂时测原长,或用图像的斜率求 。
- 钩码质量不准:钩码的标称质量与实际不符, 整体偏大或偏小。减小办法:用天平核对钩码质量。
偶然误差:
- 读弹簧长度的误差(视线不平、弹簧还在晃动时读数)。减小办法:静止后读数,视线与指针相平。
- 描点作图的误差。减小办法:多测几组,使数据分布在较大范围内,用直线拟合。
- 钩码不能挂太多,弹簧不能超过弹性限度;作图时发现末端弯曲,弯曲段数据不能用来求 。
- 每次都要等钩码静止后再读数,此时弹力才等于钩码重力。
- 读数时视线与指针(或弹簧下端)相平,刻度尺估读到 (第 37 章 37.2)。
- 每次增加的钩码尽量相同,使数据点在图上分布均匀。
- 描点后用一条直线拟合,让点均匀分布在直线两侧,不要连成折线;明显偏离的点舍去。
- 横轴是伸长量还是弹簧长度,先看清楚,两者的截距意义不同。
例 1 (场景:读数和 - 图像求原长、劲度系数)某同学按图装置实验,每个钩码质量 , 取 。依次挂 1 到 7 个钩码,记录指针所指的刻度 如下表。其中挂 4 个钩码时,指针恰好对准刻度尺的 刻线,表中空着。
| 钩码个数 | 1 | 2 | 3 | 4 | 5 | 6 | 7 |
|---|---|---|---|---|---|---|---|
| 0.5 | 1.0 | 1.5 | 2.0 | 2.5 | 3.0 | 3.5 | |
| 11.02 | 11.98 | 13.01 | 14.98 | 16.01 | 17.80 |
(1)表中空格应填多少?(2)作 - 图像,求弹簧的原长和劲度系数。(3)第 7 组数据有什么问题?处理数据时应如何对待?
解:
研究对象:弹簧。
过程划分:不涉及过程,每组数据都是一个平衡状态。
分析:(1)是读数,毫米刻度尺以厘米为单位读到小数点后两位。(2)由 ,- 图像的横截距是 ,斜率是 。(3)看第 7 组在不在直线上。
列式求解:
(1)。正好对准刻线,估读位写 0(第 37 章 37.2)。
(2)描点后,前 6 组在一条直线上,直线与横轴交于 。在直线上取 和 :
(3)按前 6 组的规律, 时 应为 ,实测 ,伸长得比正比关系多,点落到直线右下方:弹簧已超过弹性限度。这组数据不符合胡克定律的适用条件,求 时舍去。
检验:代回第 3 组:,与表中一致。实验室弹簧的劲度系数几十牛每米,合理。
容易卡在:(2)用厘米直接算出 ,忘了换成米;或者用第 7 组数据参与连线,把直线拉偏。
另一种解法:(2)也可以先算伸长量 再作 - 图像,但这要先知道 。题目没有单独给原长时,- 图像一张图同时得到 和 ,更省事;题目给了原长、要求“作 - 图像”时,按 - 作。
例 2 (场景:用图像比较两根弹簧)用两根不同的轻弹簧 a、b 做实验,得到弹力 与弹簧长度 的关系图像如图。下列说法正确的是( )。
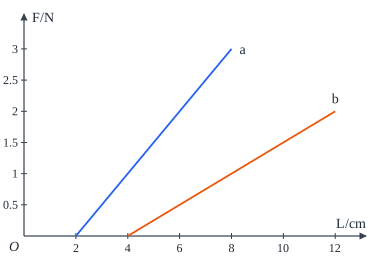
A. a 的原长比 b 的长 B. a 的劲度系数比 b 的大 C. 弹簧的弹力与弹簧的长度成正比 D. 弹力相同时,a 的伸长量比 b 的大
解:B。
判断依据:- 图像的横截距是原长,斜率是劲度系数。
a 的横截距 ,b 的 ,a 的原长短,A 错。a 的斜率 ,b 的斜率 ,a 的劲度系数大,B 对。图线不过原点,弹力与伸长量成正比,不与长度成正比,C 错。弹力相同时,, 大的伸长量小,a 的伸长量小,D 错。
例 3 (场景:图像不过原点的原因)某同学先把弹簧平放在水平桌面上测出原长 ,再把弹簧竖直悬挂,挂上钩码测长度 ,以 为横轴、钩码重力 为纵轴作图。他得到的图像是 38.3 数据处理图中的甲还是乙?用这条图线的斜率求出的 比真实值偏大、偏小还是相等?
解:乙;相等。
判断依据:弹簧自重使竖直悬挂时的长度比平放时长;伸长量的系统偏差只改变截距,不改变斜率(第 37 章 37.4 常用推论)。
竖直悬挂、还没挂钩码时,弹簧在自重作用下已伸长了 ,此时 而 ,图线交横轴于 ,是乙。挂钩码后弹簧的实际伸长量(相对于竖直悬挂时的长度)是 ,,斜率仍是 ,求出的劲度系数等于真实值。
容易卡在:觉得“多算了伸长量, 就偏小”。那是用单组数据 算 时的结论;用图像的斜率,平移不影响。
- 错在哪:以弹簧长度 为横轴作图,得到不过原点的直线,就认为“弹力与形变量不成正比”。 为什么错:把长度当成了形变量。胡克定律说的是弹力与伸长量成正比,不是与长度成正比。 正确做法:- 图线是 ,横截距是原长,斜率是 ;只有 - 图线才应该过原点。
- 错在哪:钩码挂上去就读数,或者手托着钩码读数。 为什么错:弹簧弹力等于钩码重力,前提是钩码静止、二力平衡;晃动时弹力时大时小。 正确做法:每次挂好后等钩码静止,再读指针位置。
- 错在哪:图像末端弯曲,仍把所有点连成一条直线(或一条曲线)求 。 为什么错:超过弹性限度后胡克定律不成立,那些点不属于”“这个规律。 正确做法:只用直线段的数据求斜率,弯曲段舍去,并在结论中说明”在弹性限度内”。
- 前置:第 4 章 4.3 弹力与胡克定律(本实验是它的实验依据);第 5 章 5.2 二力平衡(弹力等于钩码重力)。
- 前置:第 37 章 37.2 刻度尺读数、37.4 图像法(例 2 就是本实验的数据)。
- 后续:第 14 章 14.3 弹性势能,- 图像下的面积是弹力做的功。
- 同类实验:用图像截距和斜率求两个量的,还有第 40 章测量电源的电动势和内阻(- 图像的纵截距和斜率)、第 41 章用单摆测重力加速度(- 图像)。
38.4 探究两个互成角度的力的合成规律
Section titled “38.4 探究两个互成角度的力的合成规律”目的:探究两个互成角度的力与它们的合力之间满足什么关系,验证力的平行四边形定则。
原理:等效替代(第 37 章 37.5)。橡皮条一端固定在 点,另一端系一个结点 :
- 用两个弹簧测力计互成角度地拉,把结点拉到某一位置 ,两个力 、 共同使橡皮条发生了某个确定的形变(伸长量和方向都确定)。
- 再用一个弹簧测力计单独拉,把结点拉到同一位置 ,这个力 使橡皮条发生的形变与前面完全相同,所以 就是 、 的合力(实际测出的合力)。
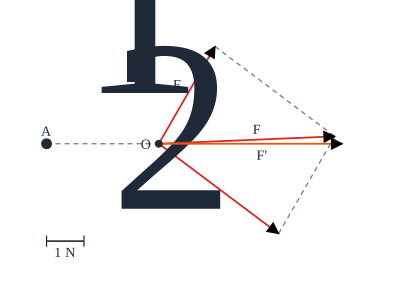
以 、 为邻边作平行四边形,对角线 是按平行四边形定则作出的合力(理论值)。比较 与 :在误差允许的范围内大小相等、方向相同,就说明力的合成遵循平行四边形定则(第 4 章 4.5)。
方木板、白纸、图钉(若干)、橡皮条、细绳套(两个)、弹簧测力计(两个)、三角板、刻度尺、铅笔。
关键器材的选择:
- 两只弹簧测力计要相同,使用前校准:先调零;再把两只测力计钩在一起对拉,示数相同才能用。示数不同说明有一只不准,会带来系统误差。
- 细绳套要长一些:细绳越长,沿绳描出的两点可以相距越远,记录的方向越准。
- 测力计量程适当:拉力尽量大一些(但不超过量程),读数的相对误差小;两个力不能都很小。
- 用图钉把白纸钉在方木板上,再把橡皮条的一端固定在白纸上的 点,另一端拴上两根细绳套。
- 用两只弹簧测力计分别钩住细绳套,互成角度地拉橡皮条,使结点伸长到某一位置 。用铅笔记下 点的位置、两只测力计的读数 、,以及两根细绳的方向(在每根细绳下方相距较远处描两个点)。(三样都要记:力是矢量,大小和方向缺一不可; 点是下一步“效果相同”的标准。)
- 只用一只弹簧测力计,通过细绳套把结点拉到同一位置 ,记下读数 和细绳的方向。(同一位置,橡皮条的伸长量和方向都相同,作用效果才相同。)
- 选定标度,从 点出发,用力的图示画出 、 和 。(用同一标度,长短才能比较。)
- 以 、 为邻边作平行四边形,画出对角线 。
- 比较 与 的大小和方向。
- 改变两个力的大小和夹角,重做几次。(只做一次,可能是巧合;不同的夹角都符合,才能得出普遍规律。)
数据处理就是作力的图示:同一标度、同一起点 ,画出 、、,再按平行四边形作出 。
看图的两个要点:
- 一定沿 方向:一个测力计拉时,结点 只受橡皮条拉力和这个力,二力平衡, 必与橡皮条在一条直线上。作图得到的 有作图和测量误差,不一定正好沿 。题目问“哪个是用一个测力计拉时的力”,就看哪个沿 。
- 结论: 与 在误差范围内大小相等、方向相同,说明两个互成角度的力的合力遵循平行四边形定则。
系统误差:
- 弹簧测力计不准:零点没调好,或两只测力计本身示数不一致。减小办法:使用前调零、两只对拉校准。
偶然误差:
- 读数误差:测力计读数估读不准。减小办法:拉力适当大些,读数时视线正对刻度。
- 方向记录误差:沿细绳描的两点离得太近,画出的方向偏差大。减小办法:细绳长些,描的两点相距远些。
- 作图误差:标度选得太小,图太小,量出的长度和角度误差大。减小办法:选合适的标度,使图尽量大;用三角板作平行线。
- 测力计与木板不平行:拉力有垂直木板的分量,或测力计外壳与木板摩擦,读数不等于在纸面内的拉力。减小办法:测力计、细绳、橡皮条都与木板平行。
不影响结果的操作:
- 细绳套换成橡皮条:只要能记下方向、测力计读数不变,结论不变。细绳只是传递力、标出方向。
- 两次实验之间(不同组) 点位置可以不同;只有同一组里,两个测力计拉和一个测力计拉, 点必须相同。
- 同一组实验中,两次都要把结点拉到同一位置 。只要求“橡皮条伸长相同长度”是不够的,方向也要相同。
- 弹簧测力计、细绳、橡皮条都与木板平行,拉力沿测力计的轴线方向,测力计外壳不要与木板、纸面摩擦。
- 两个分力的夹角不宜太大也不宜太小,一般在 到 之间:太小,平行四边形又窄又长,对角线作不准;太大,合力很小,相对误差大。不要求一定是 。
- 拉力不超过测力计量程,也不要太小。
- 记录方向时在细绳下方描两个相距较远的点,不要用笔沿细绳画线(会拨动细绳)。
- 作图时 、、 用同一标度,箭头标清楚。
例 1 (场景:测力计读数和作力的图示)在“探究两个互成角度的力的合成规律”实验中:
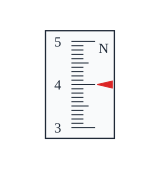
(1)用两只弹簧测力计拉时,其中一只的示数为 ,另一只的指针位置如图甲所示(刻度单位为 ,最小分度 ),读出 。
(2)某同学按标度 表示 作出力的图示如图乙, 是只用一只测力计把结点拉到 时的力,读数为 。图中 是怎样得到的?量得 的长度约 , 约多大?
(3)图中 和 哪一个一定沿 方向?为什么?
(4)根据作图结果,可以得出什么结论?
解:(1);(2)以 、 为邻边作平行四边形, 是过 的对角线,约 ;(3);(4)在误差允许范围内,合力与分力满足平行四边形定则。
判断依据:测力计按最小分度的下一位估读; 是按平行四边形定则作出的理论值, 是用等效替代测出的实际合力。
(1)最小分度 ,估读到 。指针正对 刻线,估读位是 0,读作 (第 37 章 37.2)。
(2)从 点出发、按同一标度画出 、,以它们为邻边作平行四边形,从 出发的对角线就是 。按标度 表示 ,。
(3)。只用一只测力计拉时,结点 受橡皮条的拉力和这只测力计的拉力,二力平衡,两力共线,所以 一定沿橡皮条 的方向。 是作图得到的,带有读数、描方向和作图的误差,与 方向略有偏差(图中约 )。
(4) 与 大小相差约 ,方向相差约 ,在误差范围内相同,说明两个互成角度的力的合成遵循平行四边形定则。
容易卡在:(1)写成 或 ,丢了估读位;(3)以为作图得到的 才“标准”,应该沿 。实际测出来的 由二力平衡决定方向,作图的 才带误差。
例 2 (场景:判断操作要求)关于本实验,下列说法正确的是( )。
A. 两次拉橡皮条时,只要橡皮条伸长的长度相同即可,结点不必拉到同一位置 B. 拉橡皮条时,弹簧测力计、橡皮条和细绳都应与木板平行 C. 两只测力计拉时,两细绳的夹角必须取 ,便于算出合力 D. 记录细绳方向时,应在细绳下方描出相距较远的两个点 E. 把两根细绳换成两根橡皮条,实验结论不受影响
解:BDE。
判断依据:等效替代要求作用效果完全相同(大小和方向);减小误差靠“平行、远点、合适夹角”。
A 错:伸长量相同只保证橡皮条拉力大小相同,方向可能不同,效果不同;必须拉到同一位置 。B 对:不平行时拉力有一部分不在纸面内,或测力计外壳与木板摩擦,读数不是纸面内的拉力。C 错:本实验探究的是一般规律,夹角任意, 到 之间较好;取 不是必须的。D 对:两点相距越远,画出的方向越准。E 对:细绳的作用是传递拉力、标出方向,换成橡皮条,只要方向能描出、测力计读数照读,结论不变。
- 错在哪:用一只测力计拉时,只要求橡皮条伸长到相同长度。 为什么错:把“效果相同”理解成“伸长量相同”。力的作用效果由大小和方向共同决定,伸长量相同但方向不同,就不是同一个形变。 正确做法:两次都把结点拉到同一位置 ,伸长量和方向同时相同。
- 错在哪:只记两只测力计的读数,不记细绳方向,或者用很短的细绳描方向。 为什么错:把力当成了标量。没有方向就无法作平行四边形;方向描得不准,作出的合力方向也不准。 正确做法:同时记 点位置、两个读数、两个方向;细绳长一些,在细绳下方描两个相距较远的点。
- 错在哪:认为图中沿 方向的是作图得到的合力 。 为什么错:觉得理论值才是“准确”的。实际上一只测力计拉时,二力平衡决定了 必沿 ;作图值 带着读数和作图误差。 正确做法:沿 方向的一定是实际测出的合力 ;偏离 的是作图得到的 。
- 前置:第 4 章 4.5 力的合成与分解(本实验是平行四边形定则的实验依据);第 5 章 5.2 二力平衡( 为什么沿 )。
- 前置:第 37 章 37.5 等效替代法、37.2 弹簧测力计的读数(与刻度尺相同,估读到最小分度的下一位)。
- 后续:第 5 章 5.4 动态平衡的图解法,“保持 点和一个分力方向不变,转动另一个分力”是本实验的常见变式。
- 同类实验:用等效替代的还有替代法测电阻(第 37 章 37.5 例 2)。
- 数学工具:平行四边形法则即向量加法,见《高中数学知识点梳理》第 14 章;用余弦定理算合力大小,见第 16 章。
38.5 探究加速度与物体受力、物体质量的关系
Section titled “38.5 探究加速度与物体受力、物体质量的关系”目的:探究加速度 与物体所受合力 、物体质量 的定量关系(得出牛顿第二定律,第 6 章 6.3)。
原理一:控制变量(第 37 章 37.5)。 可能同时与 、 有关,分两步:保持小车质量 不变,改变拉力 ,研究 与 的关系;保持 不变,改变 ,研究 与 的关系。
原理二:怎么测 、、。
- :小车拖着纸带,用 38.2 的方法(逐差法或 - 图像)求。
- :用天平称小车(含车上砝码)的质量。
- :小车受的合力难以直接测,用槽码的重力 代替。要让这个代替成立,需要两个条件:
- 平衡摩擦力:小车还受木板的摩擦力和纸带的阻力。把木板不带滑轮的一端垫高,使小车重力沿木板向下的分力 恰好与这些阻力抵消。这样挂上槽码后,绳的拉力 就是小车受的合力。
- 槽码质量 远小于小车质量 :槽码加速下落,绳的拉力 小于槽码重力 。第 7 章 7.2 已推出:
只有 时 ,才能用槽码重力代替拉力。
原理三:化曲为直(第 37 章 37.4)。- 图像是曲线,看不出是不是反比;改作 - 图像,若是过原点的直线,就说明 。
一端带滑轮的长木板、垫块、小车、打点计时器、交流电源、纸带、细绳、槽码、砝码(放在小车上改变质量)、天平、刻度尺。
关键器材的选择:
- 槽码选质量小的,总质量远小于小车(含砝码)的质量; 就是用 代替拉力的相对误差(见误差分析)。
- 滑轮高度可调:调节滑轮高度,使细绳与木板平行。
- 天平:称小车、砝码和槽码的质量;、 都要定量。
- 用天平称出小车的质量 和槽码的质量 ,记录。
- 按图装好器材,先不挂槽码。调节滑轮高度,使细绳与木板平行。(绳不平行时,拉力有垂直木板的分量,改变了压力和摩擦力,拉力也不全沿运动方向。)
- 平衡摩擦力:在木板不带滑轮的一端下面垫垫块,不挂槽码,小车后面连好纸带,接通电源,轻推小车,观察纸带上的点迹。点迹均匀(间距相等),说明小车做匀速运动,摩擦力已被平衡;点越来越密就把垫块向里移(增大倾角),越来越疏就向外移。(要连着纸带平衡,因为纸带与限位孔的摩擦也要一并抵消;不挂槽码,因为要平衡的是“阻力”,不是拉力。)
- 保持 不变,改变 :挂上槽码,小车靠近打点计时器,先接通电源后释放小车,打出纸带;改变槽码个数,重复,测 5 组以上。每次在纸带上注明对应的槽码质量。
- 保持 不变,改变 :槽码个数不变,在小车上加放砝码改变小车质量,重复打纸带,测 5 组以上。改变小车质量后不需要重新平衡摩擦力(理由见注意事项)。
- 用逐差法求出每条纸带对应的加速度,填入表格,作 - 和 - 图像。
表一: 一定
| 次数 | 1 | 2 | 3 | 4 | 5 |
|---|---|---|---|---|---|
| 槽码重力 | |||||
| 加速度 |
表二: 一定
| 次数 | 1 | 2 | 3 | 4 | 5 |
|---|---|---|---|---|---|
| 小车质量 | |||||
| 加速度 |
图像:
- - 图像:点在过原点的直线上,说明 一定时 ;斜率是 。
- - 图像:点在过原点的直线上,说明 一定时 ;斜率是 。不画 - 图像,是因为它是双曲线的一支,肉眼分不出是不是反比(第 6 章 6.3 推导、第 37 章 37.4)。
- 图像不过原点或弯曲的原因:
| 图像特征 | 原因 | 怎么改 |
|---|---|---|
| 甲:交横轴正半轴, 不为零时 | 没有平衡摩擦力或平衡不足(倾角太小):拉力要先克服一部分摩擦,小车才开始加速 | 适当增大木板倾角,重新平衡 |
| 乙:交纵轴正半轴, 时 | 平衡摩擦力过度(倾角太大):不挂槽码时 已大于阻力,小车自己就会加速 | 适当减小木板倾角,重新平衡 |
| 丙: 较大时向横轴弯曲 | 槽码质量不再远小于小车质量: 越大,实际拉力 比 小得越多, 跟不上直线 | 减小槽码质量;或改用力传感器直接测拉力 |
- 图像也会弯: 一定时, 越大(小车越轻), 越不满足,图线末端向横轴弯曲。
系统误差:
- 用 代替拉力 :,测量值()偏大,相对误差 。 越大,偏差越大,表现为 - 图像末端弯曲。减小办法:使 ;或用力传感器、弹簧测力计直接测绳的拉力,这时不再需要 (仍需平衡摩擦力)。
- 平衡摩擦力不准:不足或过度,图像不过原点(见上表)。减小办法:仔细平衡,以纸带点迹均匀为准。
偶然误差:
- 测量纸带上的距离、称质量的读数误差。
- 描点作图的误差。
- 减小办法:多测几组,用逐差法求 ,用图像法处理。
不影响结果的因素:改变小车质量后不重新平衡摩擦力,不影响结果(见注意事项)。
- 平衡摩擦力时不挂槽码,但要连着纸带并接通电源打点,以纸带点迹均匀判断匀速。理由:要抵消的是木板摩擦和纸带阻力,不是拉力;看纸带比用眼睛看小车准。
- 改变小车质量后不需要重新平衡摩擦力:平衡时 ,即 ,与 无关。(纸带阻力不随小车质量改变,严格说会有微小偏差,实验中忽略。)
- 细绳与木板平行,拉力才沿运动方向,且不改变小车对木板的压力。
- 槽码质量远小于小车质量,否则不能用 代替拉力。
- 每次实验,小车从靠近打点计时器处释放,先接通电源后释放小车,小车到达滑轮前按住。
- 作图时,若个别点明显偏离直线,舍去;图像不过原点时,先查平衡摩擦力。
例 1 (场景:补全步骤、分析图像偏差、估算系统误差)用图示装置探究加速度与力的关系。
(1)平衡摩擦力时,下列操作正确的是( )。 A. 挂上槽码,调节木板倾角,使小车能匀速下滑 B. 不挂槽码,小车后面连上纸带,接通电源,轻推小车,使纸带上打出的点间距相等 C. 不挂槽码,也不连纸带,轻推小车,目测小车做匀速运动
(2)甲、乙两位同学各自作出 - 图像,分别如 38.5 数据处理图中的甲、乙所示。分别说明原因和改进办法。
(3)丙同学平衡摩擦力正确,但所用小车质量 ,最后一次所挂槽码质量 ,图像末端明显弯曲(图中丙)。求这次绳的实际拉力 ,以及用 代替 的相对误差( 取 )。
解:
研究对象:(1)(2)平衡摩擦力时的小车;(3)小车和槽码组成的连接体。
过程划分:(3)挂上槽码后,小车和槽码一起由静止开始做匀加速运动,一个过程。
分析:
(1)平衡摩擦力是要抵消木板摩擦和纸带阻力,所以不挂槽码,但要连纸带;是否匀速以纸带点迹为准。
(2)图线交横轴:拉力达到某个值小车才开始加速,说明有一部分拉力用来克服摩擦,摩擦力没平衡掉。图线交纵轴:没有拉力时小车已经有加速度,说明重力沿斜面的分力大于阻力,平衡过度。
(3)平衡摩擦力后,小车受的合力就是绳的拉力 。槽码加速下落,。用整体法求加速度,再隔离小车求 (第 7 章 7.2)。
列式求解:
(1)B。
(2)甲:没有平衡摩擦力或平衡不足,木板倾角偏小,应适当增大倾角重新平衡。乙:平衡摩擦力过度,木板倾角偏大,应适当减小倾角重新平衡。
(3)取槽码下落方向(对小车是沿绳方向)为正方向。整体沿绳方向:
隔离小车:
,用它代替 ,相对误差
也就是 。
检验: 时 ,误差趋于零,与” 时可以代替“一致。 的偏差在图上很明显,正是末端弯曲的原因。
容易卡在:(1)选 A,以为平衡摩擦力要“挂着槽码平衡”;(3)以为 ,算不出偏差。
另一种解法:(3)不必分步:,直接得 。只问相对误差时用这个结论最快;要求 的数值时按整体、隔离两步算。
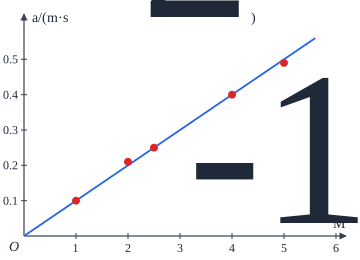
例 2 (场景:- 图像处理数据)保持槽码质量不变,改变小车质量 ,测得数据如下表。
| 1.00 | 0.50 | 0.40 | 0.25 | 0.20 | |
|---|---|---|---|---|---|
| 0.10 | 0.21 | 0.25 | 0.40 | 0.49 |
(1)为了直观地判断 与 的关系,应作 - 图像还是 - 图像?为什么?(2)作出图像,由图求小车受的拉力,并估算所挂槽码的质量( 取 )。(3)若继续减小小车质量( 继续增大),图线会怎样?
解:
研究对象:小车。
过程划分:每组数据对应一次匀加速运动,不需要分段。
分析:(1)若 ,- 图像是双曲线,难以判断;- 图像是过原点的直线,一眼可判断(化曲为直)。(2),- 图像的斜率就是拉力 ;拉力近似等于槽码重力 。(3)看 是否还成立。
列式求解:
(1)作 - 图像。
(2) 依次为 、、、、。描点后五个点在一条过原点的直线附近,取直线上的 和 :
槽码质量 。
(3) 越来越小时, 不再满足,实际拉力 明显小于 ,加速度 比 小,图线末端向横轴方向弯曲。
检验:单位:,斜率确实是力。,最小的小车质量 ,,数据范围内近似成立,所以表中的点还在直线上。
容易卡在:(2)直接用某一组数据 计算,比如 ,碰巧接近,但没用到图像法“所有点一起平均”的好处,也看不出数据是否符合规律。
- 错在哪:平衡摩擦力时挂着槽码,或不连纸带。 为什么错:把“平衡摩擦力”理解成“让小车在实验状态下匀速”。要平衡的是摩擦和纸带阻力,挂了槽码就把拉力也“平衡”掉了;不连纸带,纸带阻力没被抵消。 正确做法:不挂槽码、连好纸带、接通电源,轻推小车,纸带点迹均匀即可。
- 错在哪:每次改变小车质量后都重新平衡摩擦力。 为什么错:直觉上“小车变重了,摩擦力变大了,要重新平衡”。摩擦力是变大了,但重力沿斜面的分力也同比例变大, 与质量无关。 正确做法:平衡一次即可;只有换了木板、改变了倾角才要重新平衡。
- 错在哪:认为平衡了摩擦力,就可以用槽码重力代替拉力,不管槽码多重。 为什么错:把两个条件混成一个。平衡摩擦力只保证“拉力 = 合力”;“拉力 ≈ 槽码重力”还要 ,因为槽码自己也在加速,绳拉力小于它的重力(“挂着的物体拉力等于重力”的直觉只在静止或匀速时成立)。 正确做法:两个条件都要满足;用力传感器直接测拉力时,才可以不要求 。
- 错在哪:- 图像交横轴,说成“平衡摩擦力过度”。 为什么错:没想清楚截距的物理意义。交横轴是“有拉力却没加速度”,拉力被没平衡掉的摩擦抵消了,是平衡不足。 正确做法:先读截距的意思: 轴截距表示“还需多大的力才开始动”→ 平衡不足; 轴截距表示“没拉力也在加速”→ 平衡过度。
- 前置:第 6 章 6.3 牛顿第二定律(本实验是它的实验依据,6.3 推导只讲了结论怎么得出)。
- 前置:第 7 章 7.2 连接体:,槽码质量远小于小车质量的推导就在那里。
- 前置:38.2 用纸带测加速度;第 37 章 37.5 控制变量法、37.4 化曲为直。
- 前置:第 4 章 4.4 摩擦力、4.5 力的分解(平衡摩擦力时 )。
- 同类实验:控制变量法还用在第 39 章探究向心力大小与半径、角速度、质量的关系。
- 常一起考:气垫导轨加光电门(38.2 例 2)测加速度的变式;用力传感器测拉力的改进方案。
38.6 自测
Section titled “38.6 自测”- 纸带上相邻计数点间还有 4 个点未画出(),计数点 1、2 之间距离 ,2、3 之间 。求打计数点 2 时的速度和小车的加速度。
- 用打点计时器测小车速度的实验中,是否需要平衡摩擦力?是否需要槽码质量远小于小车质量?
- 探究弹簧弹力与形变量的关系时,以弹簧长度 为横轴、弹力 为纵轴作图,得到一条直线,与横轴交于 ,过点 。弹簧的原长和劲度系数各是多少?
- 弹簧的 - 图像在 较大时向横轴弯曲,原因是什么?
- 在探究力的合成规律的实验中,用一只测力计拉时为什么必须把结点拉到同一位置 ?这体现了哪种实验方法?
- 力的合成实验中,两只测力计拉时夹角为 ,、。若保持 点位置和 的方向不变,缓慢转动 的方向,使两力的夹角从 逐渐变大, 和 的大小分别如何变化?
- 探究 与 的关系时,作出的 - 图线交纵轴正半轴,原因是什么?
- 探究 与 的关系时,为什么作 - 图像而不作 - 图像?
答案:1. ,;2. 都不需要;3. ,;4. 超过了弹簧的弹性限度;5. 两次作用效果相同,一只测力计的拉力才是两个力的合力,等效替代法;6. 变大, 变大(合力 不变, 方向不变,用图解法,第 5 章 5.4);7. 平衡摩擦力过度(木板倾角过大);8. - 图像是曲线,难以判断是否成反比,- 图像是过原点的直线,便于判断(化曲为直)。
38.7 深入阅读
Section titled “38.7 深入阅读”- PhET · 胡克定律:拉伸、压缩弹簧,同时显示弹力和伸长量,串联、并联两根弹簧比较劲度系数。
- PhET · 力与运动:基础:改变推力、质量和摩擦,看加速度怎么变,对应探究加速度与力、质量关系的控制变量思路。
- PhET · 矢量加法:拖动两个矢量,看平行四边形和合矢量随夹角、大小变化,帮助理解力的合成实验的作图。
- 国家中小学智慧教育平台:教育部主办,有人教版必修第一册各实验节的同步课程视频,可看打点计时器、平衡摩擦力等操作演示。