| 项目 |
内容 |
| 课标主题 |
选择性必修 1 · 机械振动与机械波(内容要求大意:认识简谐运动的特征,能用公式和图像描述简谐运动;探究单摆周期与摆长的关系,知道单摆周期与摆长、重力加速度的关系,会用单摆测重力加速度;认识受迫振动的特点,了解共振的条件和应用) |
| 人教版(2019) |
选择性必修第一册 第二章“机械振动”:1 简谐运动;2 简谐运动的描述;3 简谐运动的回复力和能量;4 单摆;5 实验“用单摆测量重力加速度”见第 41 章;6 受迫振动 共振 |
| 考试地位 |
常和第 22 章机械波合出一道选择题,核心是读振动图像(x-t);单摆周期公式常考,也是第 41 章实验题的依据;回复力、能量、共振多为选择题的一个选项 |
| 前置知识 |
第 4 章 4.3 胡克定律;第 6 章牛顿第二定律;第 10 章角速度和向心加速度;第 14 章弹性势能和机械能守恒;正弦型函数 y=Asin(ωx+φ)(见《高中数学知识点梳理》第 12 章) |
前面各章的运动,要么一直向前,要么转圈。这一章讲“在一个位置附近来回”的运动:弹簧上的物块、摆动的小球、颤动的桥。它是第 22 章机械波的基础:波就是振动一个接一个传出去。丢分主要在三处:把振动图像当成运动轨迹;不会从图像上读速度和加速度的方向;以为单摆的回复力就是合力,或者以为周期和振幅、质量有关。
| 知识点 |
一句话 |
考试中 |
| 21.2 简谐运动及其图像 |
位移随时间按正弦规律变化的振动;x-t 图像是正弦曲线,读振幅、周期、位移和速度方向 |
常考,和波形图一起出选择题 |
| 21.3 振幅、周期、相位与振动方程 |
x=Asin(ωt+φ),ω=T2π=2πf;相位差表示两个振动的步调 |
常考,写方程、由方程读量 |
| 21.4 回复力和能量 |
动力学特征 F=−kx;加速度 a=−mkx;无阻力时动能和势能互相转化,总量不变 |
常考选择题选项 |
| 21.5 弹簧振子 |
水平、竖直的弹簧振子都做简谐运动,竖直时以新的平衡位置为中心;周期只由 m、k 决定 |
竖直弹簧振子常和牛顿定律、能量综合考 |
| 21.6 单摆 |
回复力是重力的切向分力;摆角很小时做简谐运动,T=2πgl |
必考公式,实验题测 g |
| 21.7 受迫振动与共振 |
受迫振动的频率等于驱动力频率;驱动力频率等于固有频率时振幅最大 |
偶考选择题,读共振曲线 |
机械振动:物体(或物体的一部分)在某一中心位置附近所做的往复运动,简称振动。这个中心位置叫平衡位置:物体静止时所在的位置,振动时它在这里受的回复力为零(21.4)。
弹簧振子:研究振动的理想模型。小球套在光滑水平杆上,一端连轻弹簧,弹簧另一端固定。理想化的条件是:
- 小球看成质点;
- 弹簧质量不计(轻弹簧);
- 没有摩擦和空气阻力。
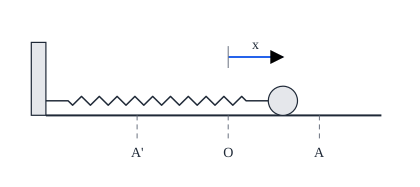
振动的位移:从平衡位置指向振子所在位置的有向线段,用 x 表示。它是矢量,在一条直线上振动时取一个方向为正,用正负号表示方向。注意它不是“从出发点算起”的位移,这一点和第 2 章的位移不同。
简谐运动:质点的位移与时间的关系遵从正弦函数的规律,即它的 x-t 图像是一条正弦曲线,这样的振动叫简谐运动。弹簧振子的运动就是简谐运动。它最简单、最基本,复杂的振动可以看成若干个简谐运动的合成。
振动图像(x-t 图像):横轴是时间,纵轴是同一个质点在各时刻的位移。从图上能读出:
| 要读的量 |
怎么读 |
| 振幅 A |
纵坐标的最大值(取绝对值) |
| 周期 T |
相邻两个波峰(或两个波谷)之间的时间 |
| 某时刻的位移 |
该时刻的纵坐标,正负号就是方向 |
| 某时刻的速度方向 |
该点切线斜率的正负(第 1 章 1.4);或看下一时刻位移变大还是变小 |
| 某时刻的速度大小 |
切线越陡速度越大:平衡位置处最大,最大位移处为零 |
| 某时刻的加速度方向 |
总是指向平衡位置,即和位移方向相反(21.4) |
- 题目给出 x-t 图像,问振幅、周期、频率、某时刻的位移 → 振动图像 → 纵轴最大值是振幅,相邻波峰间隔是周期,纵坐标是位移。
- 问某时刻(或某段时间内)速度的方向、加速度的方向,速度和加速度在变大还是变小 → 振动图像的斜率和位移 → 速度方向看斜率正负,加速度方向与位移方向相反,离平衡位置越远加速度越大、速度越小。
- 问一段时间内振子通过的路程 → 按周期数计 → 一个周期路程 4A,半个周期 2A;四分之一周期只有从平衡位置或最大位移处起算时才是 A。
- x-t 图像不是轨迹。弹簧振子在一条直线上来回,图像画成正弦曲线,是因为横轴是时间。
- 位移总是从平衡位置量起。振子从最大位移处向平衡位置运动时,位移在减小,但方向没变。
- 速度方向和位移方向没有固定关系:振子离开平衡位置时两者相同,回到平衡位置时两者相反。加速度方向则总是和位移方向相反。
- 读周期时,从图线上任找两个“运动状态完全相同”的点(位移相同、速度方向也相同),它们之间最短的时间间隔才是一个周期。同一位置、速度方向相反的两点,间隔不一定是半个周期。
- 路程:4T 内的路程不一定等于 A。在最大位移附近速度小,4T 内走不到 A;在平衡位置附近速度大,4T 内走得比 A 多。2T 内的路程总是 2A,与起点无关。
简谐运动的 x-t 图像为什么是正弦曲线:这是实验结果。教材的做法是让振动的小球带一支笔(或用频闪照相、位移传感器),匀速拉动下面的纸带,笔在纸上画出位移随时间变化的曲线。把曲线上各点的坐标测出来,与正弦函数 x=Asin(ωt+φ) 对比,发现吻合。
(关键一步:纸带匀速移动,纸带移过的距离和时间成正比,所以纸带的长度方向就是时间轴。这是把“随时间变化”变成“空间里的一条线”的办法,第 2 章打点计时器也是同一思路。)
为什么弹簧振子恰好是正弦规律,要从受力出发证明:回复力 F=−kx 推出位移按正弦规律变化,这一步要解微分方程,大学的普通物理才讲。高中反过来走:由正弦规律推出 F=−kx(21.4 推导),说明两种定义等价。
2T 内的路程为什么总是 2A:设 t 时刻位移为 x,正弦函数满足 sin(θ+π)=−sinθ,所以 t+2T 时刻位移为 −x,速度也反向。振子从 x 出发,先到一侧最大位移处再回到 −x,路程是 (A−x)+(A+x)=2A(x 取带符号的值,向正方向运动时成立;向负方向运动同理)。
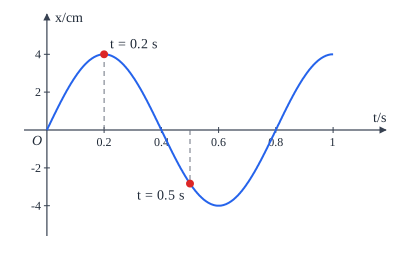
例 1 (场景:读振幅、周期和某时刻的位移)某弹簧振子的振动图像如图所示,取向右为正方向。求振幅、周期和频率;t=0.2 s 时振子的位移、速度和加速度的情况。
解:
判断依据:x-t 图像的纵坐标最大值是振幅,相邻波峰间隔是周期,某点纵坐标是位移,切线斜率是速度。
振幅 A=4 cm。从 t=0 到 t=0.8 s 图线完成一次完整的变化,周期 T=0.8 s,频率 f=T1=1.25 Hz。
t=0.2 s 时纵坐标是 4 cm:位移大小 4 cm,方向向右,振子在右侧最大位移处。这一点在波峰,切线水平,速度为零。加速度指向平衡位置(向左),而且位移最大,加速度也最大。
容易卡在:把 t=0.4 s 的“回到零”当作一个周期。0∼0.4 s 只是半个周期:t=0 和 t=0.4 s 位移都是零,但速度方向相反。
例 2 (场景:判断速度、加速度的方向和变化)仍看例 1 的图像。t=0.5 s 时振子的速度方向、加速度方向如何?在 0.4∼0.6 s 内,振子的速度和加速度大小怎样变化?
解:
判断依据:速度方向看切线斜率的正负;加速度方向与位移方向相反。
t=0.5 s 时位移为负(在平衡位置左侧),图线向下走,斜率为负,速度方向向左(负方向),即振子正在远离平衡位置。加速度和位移方向相反,指向右(正方向)。速度与加速度反向,振子在减速。
0.4∼0.6 s 内,振子从平衡位置向左运动到左侧最大位移处:位移大小从 0 增大到 4 cm,所以速度从最大减小到零,加速度从零增大到最大。
容易卡在:看到 x 为负、图线向下,就说“加速度为负”。图线向下只说明速度为负;加速度看位移,位移为负,加速度为正。
例 3 (场景:求一段时间内的路程)仍看例 1 的振子。求 0∼1.0 s 内振子通过的路程和 t=1.0 s 时的位移。
解:
研究对象:振子。
过程划分:1.0 s=0.81.0T=141T,分成一个完整周期和后面的 4T。
分析:一个周期路程 4A。后面的 4T 从 t=0.8 s 开始,此时振子在平衡位置(和 t=0 的状态相同),从平衡位置起算的 4T 恰好走到最大位移处,路程为 A。
列式求解:
s=4A+A=5A=5×4 cm=20 cm
t=1.0 s 时振子在右侧最大位移处,位移 4 cm,方向向右。
检验:1.0 s 和 0.2 s 相差一个周期,状态相同,例 1 已得 t=0.2 s 时位移 4 cm,一致。
容易卡在:把位移当路程,答”4 cm“。位移只看此刻离平衡位置多远,路程把来回都算上。
- 一个周期内路程 4A,半个周期内路程 2A(任意起点,本节推导);从平衡位置或最大位移处起算的 4T 内路程为 A。
- 相隔 nT(n 为整数)的两个时刻,位移、速度、加速度完全相同;相隔 2T 的两个时刻,位移、速度、加速度都等大反向。由正弦函数的周期性和 sin(θ+π)=−sinθ 得出。
- 关于平衡位置对称的两个位置,速度大小相等,加速度大小相等、方向相反;振子在这两点之间来回经过同一段路程所用时间相等(对称性)。
- 错在哪:把 x-t 图像当作振子的运动路径,以为振子在“走波浪线”。
为什么错:图像横轴是时间,不是空间。看到曲线就想成轨迹,是把图像当照片的直觉。
正确做法:弹簧振子只在一条直线上运动,图像只表示位置随时间怎样变。
- 错在哪:认为位移越大速度越大,或者速度方向总和位移方向相同。
为什么错:把振动当成“跑得越远越快”的直线加速。实际上回复力把振子往回拉,离平衡位置越远速度越小,最大位移处速度为零。
正确做法:速度看斜率,加速度看位移;平衡位置速度最大、加速度为零,最大位移处速度为零、加速度最大。
- 错在哪:任意 4T 内路程都按 A 算。
为什么错:振子速度时快时慢,相同的时间里走的路程不一样。
正确做法:只有起点在平衡位置或最大位移处时,4T 内路程才是 A;其他起点要按具体位置算。2T 和 T 不受起点影响。
把振子想成荡秋千:两端最高点停一下(速度为零),被“往回拽”得最狠(加速度最大);冲过最低点时最快,此时不受往回拽的力(加速度为零)。x-t 图像上,波峰波谷是“停一下”的地方,和横轴的交点是“最快”的地方,斜率就是这一刻冲得多快。
- 前置:第 2 章 x-t 图像,斜率是速度;第 1 章 1.4 图像的斜率。
- 前置:正弦型函数 y=Asin(ωx+φ) 的图像,见《高中数学知识点梳理》第 12 章。
- 后续:第 22 章机械波的振动图像和波形图,两种图像的区别和互推。
- 后续:第 29 章交变电流的 i-t、u-t 图像,也是正弦曲线,读峰值和周期的办法相同。
振幅 A:振动物体离开平衡位置的最大距离。它是标量,只取正值,表示振动的强弱。振幅和位移不同:位移随时间变,振幅对一个稳定的振动是定值。
全振动:振子从某一状态出发,第一次回到这个状态(位置和速度都相同)的过程,如 O→A→O→A′→O。
周期 T 和频率 f:完成一次全振动的时间叫周期,单位时间内完成全振动的次数叫频率,单位赫兹(Hz)。
f=T1
简谐运动的周期由振动系统本身决定,与振幅无关,叫固有周期(固有频率)。
振动方程:简谐运动的位移与时间的关系
x=Asin(ωt+φ)
| 符号 |
名称 |
意义 |
| A |
振幅 |
正弦函数前的系数 |
| ω |
角频率(圆频率) |
ω=T2π=2πf,单位 rad/s |
| ωt+φ |
相位 |
确定 t 时刻振子处在一次全振动的哪个阶段 |
| φ |
初相位(初相) |
t=0 时的相位,由计时起点决定 |
相位差:两个频率相同的简谐运动,相位之差 Δφ=φ2−φ1 是常数,表示它们步调的差别:
- Δφ=0(或 2π 的整数倍):同相,步调完全一致;
- Δφ=π(或 π 的奇数倍):反相,步调完全相反,一个在正向最大位移时另一个在负向最大位移。
- 给出振动方程,问振幅、周期、频率或某时刻的位移 → 和标准式 x=Asin(ωt+φ) 对照 → 读出 A、ω,由 T=ω2π 求周期,代入 t 求位移。
- 给出计时起点的状态(从平衡位置、从最大位移处开始)和周期,要求写振动方程 → 定 A、ω、φ 三个数 → φ 由 t=0 的位移和运动方向确定。
- 两个同频率的振动,问步调是否一致、一个到某位置时另一个在哪 → 相位差 → 同相步调一致,反相步调相反。
- 角频率 ω 的单位是 rad/s,和第 10 章角速度相同;代入 sin 时相位用弧度,不用角度。
- 方程中 A 取正值。若给出 x=−5sin(πt) cm,振幅是 5 cm,负号可以并进初相:x=5sin(πt+π) cm。
- 写方程定初相时,只看 t=0 的位移不够:位移为零可能对应 φ=0(向正方向运动)或 φ=π(向负方向运动),还要看速度方向。
- 比较相位差只对频率相同的振动有意义;频率不同时相位差随时间变化。
- 振动方程也可写成余弦形式,Acos(ωt+φ′) 和 Asin(ωt+φ′+2π) 是同一个振动,题目用哪种按哪种。
由图像写出方程:x-t 图像是正弦曲线,所以位移可以写成 x=Asin(ωt+φ)。三个参数各自对应图像的一个特征:
- 纵向的伸缩:最大值是 A;
- 横向的伸缩:正弦函数的周期是 ω2π,它必须等于振动的周期 T,所以 ω=T2π;
- 横向的平移:t=0 时 x0=Asinφ,由此和运动方向一起定 φ。
(关键一步:t 增加一个 T,相位 ωt+φ 必须恰好增加 2π,振子才回到原状态。由 ωT=2π 得 ω=T2π。)
正弦型函数的伸缩、平移规律见《高中数学知识点梳理》第 12 章,物理里的 A、ω、φ 和数学里的完全一样。
例 1 (场景:由振动方程读物理量)某质点做简谐运动,振动方程为 x=0.1sin(4πt+6π) m。求振幅、周期、频率、初相,以及 t=0 和 t=0.25 s 时的位移。
解:
研究对象:质点。
过程划分:不涉及过程,代入方程。
分析:与 x=Asin(ωt+φ) 对照,A=0.1 m,ω=4π rad/s,φ=6π。
列式求解:
T=ω2π=4π2π s=0.5 s,f=T1=2 Hz
t=0 时:x0=0.1sin6π m=0.05 m。
t=0.25 s 时:相位 4π×0.25+6π=π+6π,
x=0.1sin(π+6π) m=−0.1sin6π m=−0.05 m
即位移大小 0.05 m,方向与正方向相反。
检验:0.25 s 恰好是半个周期,位移应与 t=0 时等大反向(21.2 常用推论),0.05 m 和 −0.05 m,一致。
容易卡在:把 6π 当成 30 代进计算器的弧度模式,或者把 4πt 里的 4π 当成频率。ω 是角频率,频率要再除以 2π。
例 2 (场景:由初始状态写振动方程)弹簧振子的振幅为 5 cm,在 1 s 内完成 2 次全振动。取向右为正方向,从振子在右侧最大位移处由静止释放时开始计时,写出振动方程。
解:
研究对象:振子。
过程划分:不涉及过程,定三个参数。
分析:A=5 cm。1 s 内 2 次全振动,T=0.5 s。t=0 时 x0=+A。
列式求解:
ω=T2π=0.52π rad/s=4π rad/s
由 x0=Asinφ=A 得 sinφ=1,取 φ=2π。振动方程
x=5sin(4πt+2π) cm
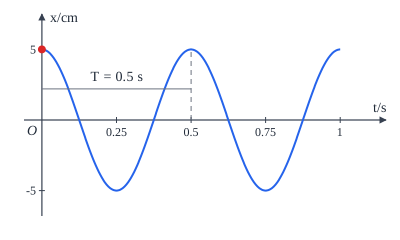
检验:t=0.125 s(4T)时,相位 2π+2π=π,x=0,振子回到平衡位置,符合“从最大位移处释放,4T 后过平衡位置”。
另一种解法:从最大位移处开始计时,位移是余弦规律:x=Acosωt=5cos4πt cm,和上式是同一个函数(sin(θ+2π)=cosθ)。计时起点在最大位移处时用余弦写最省事,起点在平衡位置时用正弦写最省事;题目要求写成正弦形式时,再把初相补上。
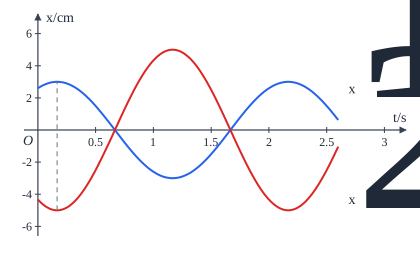
例 3 (场景:同频率振动的相位差)两个简谐运动的方程分别为 x1=3sin(πt+3π) cm 和 x2=5sin(πt−32π) cm。它们的相位差是多少?当第一个振动的位移为正向最大时,第二个振动处在什么位置?
解:
判断依据:两个振动的 ω 都是 π rad/s,频率相同,相位差是常数,用它判断步调。
Δφ=3π−(−32π)=π
相位差为 π,两个振动反相。第一个在正向最大位移时,第二个在负向最大位移处,位移 −5 cm。
验证:x1 达正向最大时 πt+3π=2π,t=61 s;此时 x2=5sin(6π−32π) cm=5sin(−2π) cm=−5 cm。
容易卡在:以为振幅不同就没法比步调。相位差只和 ω、φ 有关,与振幅无关。
- 从平衡位置向正方向运动开始计时,x=Asinωt;从正向最大位移处开始计时,x=Acosωt。这两种起点最常见,可直接写。
- 由方程求周期:T=ω2π;方程里 ω 写成 kπ 时,T=k2 s(如 4π→0.5 s、π→2 s)。
- 两个同频振动相位差为 π 时,位移、速度在任何时刻都方向相反;相位差为 0 时总是方向相同。第 22 章判断两个质点“振动情况总相反”就用这一条。
- 错在哪:认为振幅越大,周期越长(“跑的路远,花的时间多”)。
为什么错:振幅大时回复力也大,振子跑得更快,两个效果正好抵消。简谐运动的周期与振幅无关(21.4 推导中 T=2πkm 不含 A)。
正确做法:周期由振动系统本身决定,弹簧振子看 m、k,单摆看 l、g。
- 错在哪:只由 t=0 的位移定初相,平衡位置出发一律写 φ=0。
为什么错:sinφ=0 有 φ=0 和 φ=π 两个解,分别对应向正方向和向负方向运动。
正确做法:同时看 t=0 时的速度方向,向负方向运动的取 φ=π。
- 错在哪:把 ω 当频率,由 x=0.1sin4πt 说“频率是 4π Hz”。
为什么错:ω 是角频率,每秒相位增加的弧度数;频率是每秒全振动次数,f=2πω。
正确做法:先写 T=ω2π,再求 f。
相位就是“走到一圈里的哪一格”。把一次全振动比作钟面一圈,相位 0 是从平衡位置往正方向出发,2π 到正向最大位移,π 回到平衡位置往负方向走,23π 到负向最大位移。两个振动的相位差,就是两根指针在钟面上隔开多远:隔半圈就是反相。
- 前置:正弦型函数 y=Asin(ωx+φ) 的振幅、周期、相位,见《高中数学知识点梳理》第 12 章;弧度制和诱导公式,见第 11 章。
- 前置:第 10 章角速度,单位 rad/s,21.4 推导中的匀速圆周运动正是 ω 的来源。
- 后续:第 22 章机械波,波上各点做同频率的振动,相位依次落后。
- 后续:第 29 章交变电流的瞬时值表达式 e=Emsinωt。
回复力:使振动物体回到平衡位置的力,方向总指向平衡位置。它是按作用效果命名的,不是一种新的力:弹簧振子里是弹簧弹力,单摆里是重力沿切线的分力,竖直弹簧振子里是弹力和重力的合力。受力分析时不要把它当成另一个力画上去。
简谐运动的动力学特征:如果质点所受的力与它偏离平衡位置的位移大小成正比,并且总是指向平衡位置,质点的运动就是简谐运动:
F=−kx
- 标量式中的负号表示回复力方向与位移方向相反;
- k 是比例系数,弹簧振子中就是劲度系数,其他振动系统中由系统本身决定(单摆中 k=lmg,21.6)。
由牛顿第二定律,加速度
a=−mkx
加速度的大小与位移成正比,方向与位移相反。所以简谐运动是变加速运动,不能用匀变速运动的公式。
简谐运动的能量:理想的振动系统(没有摩擦和空气阻力)只有弹力(或重力)做功,机械能守恒。以水平弹簧振子为例:
E=Ek+Ep=21mv2+21kx2=21kA2
| 位置 |
位移 |
回复力、加速度 |
速度 |
动能 |
势能 |
| 平衡位置 |
0 |
0 |
最大 |
最大 |
最小(零) |
| 最大位移处 |
±A |
最大 |
0 |
0 |
最大 |
振幅越大,振动的能量越大。
- 要判断某个振动是不是简谐运动(浮在水中的木块、竖直弹簧上的物体、U 形管里的液柱)→ 找出偏离平衡位置 x 时沿振动方向的合力 → 合力能写成 F=−kx 就是简谐运动。
- 问振子在某位置的回复力、加速度的大小和方向,或比较两个位置的加速度 → F=−kx、a=−mkx → 位移越大加速度越大,方向指向平衡位置。
- 问振子在某位置的速度、动能、势能,或问哪里动能最大 → 机械能守恒 → 21kA2=21mv2+21kx2。
- 回复力是沿振动方向的合力,不一定是物体受的合力。单摆在最低点回复力为零,但合力不为零(要提供向心力,21.6)。
- 平衡位置是回复力为零的位置,不一定是合力为零的位置,也不一定是弹簧原长的位置(竖直弹簧振子,21.5)。
- F=−kx 中的 x 是相对平衡位置的位移,不是弹簧的形变量。只有水平弹簧振子两者才相同。
- 写标量式要先取正方向。振子在正方向一侧时 x>0,回复力为负。
- 实际的振动有阻力,机械能逐渐减少,振幅逐渐变小(阻尼振动,21.7)。题目说“不计阻力”“理想弹簧振子”时才能用机械能守恒。
由正弦规律推出 F=−kx:用匀速圆周运动的投影。让点 P 以角速度 ω 在半径为 A 的圆上做匀速圆周运动,t=0 时 P 在 x 轴正方向上(逆时针转)。P 在水平直径上的投影 Q 的坐标
x=Acosωt
是简谐运动(计时起点不同,初相不同,见 21.3)。
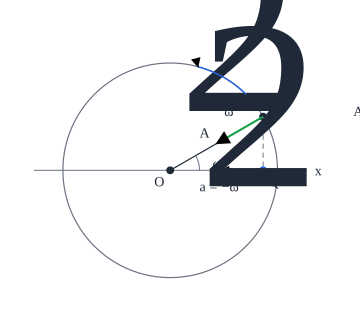
P 的向心加速度大小 ω2A,指向圆心(第 10 章)。它沿 x 方向的分量就是 Q 的加速度:
ax=−ω2Acosωt=−ω2x
(关键一步:Q 是 P 的投影,Q 的位置、速度、加速度都是 P 的对应量在 x 方向的分量。向心加速度指向圆心,它的 x 分量总是指向 O,大小与 x 成正比。)
由牛顿第二定律,Q 所受合力
F=max=−mω2x
令 k=mω2,就是 F=−kx。反过来,由 k=mω2 和 ω=T2π 得
T=2πkm
这正是第 1 章 1.2 例 2 用单位检验确认过的形式。学过导数的,也可以把 x=Asin(ωt+φ) 对时间求两次导数直接得到 a=−ω2x(导数见《高中数学知识点梳理》第 24 章);反方向“由 F=−kx 证明位移是正弦规律”要解二阶微分方程,是大学内容。
能量守恒的验证:弹簧振子 x=Asinωt,速度 v=Aωcosωt(Q 的速度是 P 的线速度 Aω 的分量)。代入并用 k=mω2:
21mv2+21kx2=21mω2A2cos2ωt+21mω2A2sin2ωt=21mω2A2=21kA2
总能量不随时间变化,只由 k 和振幅决定。
例 1 (场景:判断是否为简谐运动)一个横截面积为 S、质量为 m 的长方体木块竖直浮在水面上,水的密度为 ρ。把木块向下压一小段距离后释放,不计水的阻力和水面高度的变化。证明木块做简谐运动。
解:
研究对象:木块。
过程划分:任取振动中的一个位置,木块偏离平衡位置的位移为 x。
分析:受重力 mg 和浮力。静止时浮力 F0=mg,这是平衡位置。取竖直向下为正方向,木块向下偏离 x 时,多浸入水中的体积为 Sx,浮力增加 ρgSx。
列式求解:沿竖直方向的合力(即回复力)
F=mg−(F0+ρgSx)=−ρgSx
令 k=ρgS(常数),F=−kx。木块在平衡位置上方时 x<0,浮力小于重力,合力向下,F>0,同一个式子仍成立。所以木块做简谐运动。
检验:方向:x>0(向下)时 F<0(向上),指向平衡位置,对。单位:ρgS 的单位 kg/m3⋅m/s2⋅m2=kg/s2=N/m,和劲度系数一样,对。
容易卡在:直接写“浮力是回复力”。回复力是重力和浮力的合力,要先找平衡位置,再看偏离 x 后合力怎样变。
例 2 (场景:求某位置的回复力和加速度)水平弹簧振子的振子质量 m=0.5 kg,弹簧劲度系数 k=200 N/m,振幅 A=5 cm。求振子的最大加速度,以及振子在平衡位置右侧 2 cm 处的加速度。
解:
研究对象:振子。
过程划分:不涉及过程,分别看最大位移处和 x=2 cm 处两个状态。
分析:竖直方向重力与支持力平衡,水平方向只受弹簧弹力,它就是回复力,F=−kx。
列式求解:取向右为正方向。最大位移处 ∣x∣=A=0.05 m:
amax=mkA=0.5200×0.05 m/s2=20 m/s2
x=0.02 m 处:
a=−mkx=−0.5200×0.02 m/s2=−8 m/s2
加速度大小 8 m/s2,方向向左,指向平衡位置。
检验:单位:kgN/m⋅m=m/s2,对。x=2 cm 是振幅的 52,加速度也是最大值的 52,20×52=8,符合 a∝x。
例 3 (场景:用机械能守恒求速度)仍是例 2 的振子,不计阻力。求振子经过平衡位置时的速度大小,以及在位移为 3 cm 处的速度大小。
解:
研究对象:振子和弹簧组成的系统。
过程划分:从最大位移处到平衡位置、从最大位移处到 x=3 cm 处,各一个过程。
分析:只有弹簧弹力做功,系统机械能守恒,总能量 E=21kA2。
列式求解:
E=21kA2=21×200×0.052 J=0.25 J
平衡位置处势能为零,21mvmax2=E:
vmax=m2E=0.52×0.25 m/s=1 m/s
x=0.03 m 处势能 Ep=21×200×0.032 J=0.09 J,动能 Ek=0.25 J−0.09 J=0.16 J:
v=m2Ek=0.52×0.16 m/s=0.8 m/s
检验:0.8 m/s<1 m/s,离平衡位置越远越慢,合理。量级:振幅几厘米、速度约 1 m/s,和实验室里的弹簧振子相当。
另一种解法:由能量式 21mv2=21k(A2−x2) 得 v=ωA2−x2,其中 ω=mk=20 rad/s。vmax=ωA=20×0.05 m/s=1 m/s;x=3 cm 时 v=20×0.052−0.032 m/s=20×0.04 m/s=0.8 m/s。选择题、填空题里要连续求几个位置的速度时这个式子快;计算题按能量守恒一步步列,评分点清楚,也不必记额外的式子。
- 简谐运动中,加速度与位移成正比、方向相反:位移最大处加速度最大,平衡位置加速度为零(由 a=−mkx)。
- 动能和势能都随时间周期性变化,变化周期是振动周期的一半 2T:一个周期内动能两次最大(两次过平衡位置)、两次为零。
- 弹簧振子任一位置的速度 v=ωA2−x2,vmax=ωA(例 3 另一种解法)。
- 在位移 x=22A 处动能和势能相等;x=2A 处势能是总能量的 41。由 21kx2 与 21kA2 之比得出。
- 错在哪:受力分析时,在重力、弹力之外又画一个“回复力”。
为什么错:回复力和向心力一样是按效果命名的,它就是已有的那些力沿振动方向的合力。多画一个等于重复计算。
正确做法:只画重力、弹力、摩擦力这些性质力,再说明“其中某个力(或某几个力的合力)提供回复力”。
- 错在哪:用匀变速运动的公式算振子的速度或时间,比如 v2=2amaxA。
为什么错:简谐运动的加速度随位移变化,不是匀变速运动。直觉里“受力就是匀加速”的习惯在这里失效。
正确做法:求速度用机械能守恒,求时间用周期和振动方程。
- 错在哪:认为速度最大的地方加速度也最大。
为什么错:把“快”和“变得快”混为一谈。平衡位置速度最大,但回复力为零,速度这一刻不再增加。
正确做法:加速度看位移,速度看能量:两者在简谐运动里此消彼长。
两张图看全回复力和能量。F-x 图是一条过原点、向下倾斜的直线:在哪一侧,力就指向另一侧,离得越远拉得越狠。E-x 图里势能是一个“碗”,总能量是一条水平线,振子就像碗里来回滚的小球:滚到碗底最快,滚到总能量线和碗壁的交点(±A)就停下、往回滚。
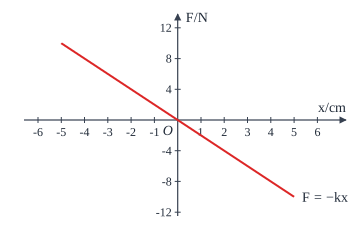
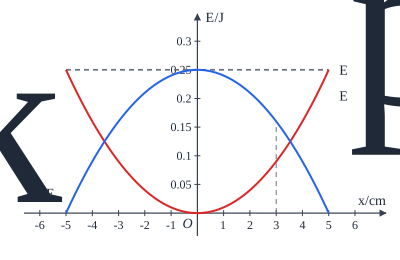
- 前置:第 4 章 4.3 胡克定律,弹力 F=−kx 的符号;第 6 章牛顿第二定律。
- 前置:第 10 章向心加速度 a=ω2r,本节推导用它的投影。
- 前置:第 14 章弹性势能 21kx2 和机械能守恒。
- 后续:第 30 章 LC 振荡,电场能和磁场能的互相转化与本节动能、势能的转化完全类比。
- 常一起考:第 7 章瞬时加速度,振子在最大位移处速度为零但加速度最大。
水平弹簧振子:平衡位置在弹簧原长处,回复力就是弹簧弹力,F=−kx 中的 x 既是位移也是形变量。
竖直弹簧振子:轻弹簧上端固定、下端挂质量为 m 的物体。
- 平衡位置在弹簧伸长 x0=kmg 处,不在原长处;
- 以这个平衡位置为原点,回复力是弹力和重力的合力,仍有 F=−kx,k 是同一个劲度系数(推导见下);
- 所以竖直弹簧振子也做简谐运动,振动的中心是新的平衡位置。
周期:
T=2πkm
由 21.4 推导得出。它只由振子质量和劲度系数决定,与振幅无关,与弹簧是水平还是竖直放置无关,与 g 无关。
课标只对单摆的周期公式提出要求(21.6),弹簧振子的周期公式不要求记,题目用到时会给出。会用它定性判断”m 大周期长、k 大周期短“就够了,这与第 1 章 1.2 例 2 的说法一致。
对称性:关于平衡位置对称的两点,回复力大小相等、方向相反,加速度、速度大小相等。竖直弹簧振子的最高点和最低点就是这样一对点。
- 竖直悬挂(或竖直支撑)的弹簧振子,问最高点、最低点的弹力、加速度 → 以新平衡位置为中心的简谐运动 → 先求平衡位置的形变量,再加减振幅;最高点和最低点加速度等大反向。
- 换振子质量、换弹簧、改变振幅或放置方向,问周期怎样变 → 固有周期 → T 只由 m、k 决定,T∝m,与振幅、放置方向无关。
- 物体叠放在竖直振动的托盘上,问振动中不分离的条件或最大振幅 → 临界状态 → 最高点向下的加速度不超过 g,临界时物体和托盘间弹力为零。
- 竖直弹簧振子里,“位移”从新的平衡位置量起,“形变量”从原长量起,两者差 x0=kmg。求弹簧弹力用形变量,求回复力、加速度用位移。
- 竖直弹簧振子最高点弹簧可能伸长、可能压缩、可能恰为原长,取决于振幅 A 和 x0 的大小:A<x0 时最高点仍伸长,A=x0 时恰为原长,A>x0 时被压缩。
- 弹簧振子的弹性势能和重力势能:竖直振子的机械能守恒要把重力势能也算上;不必单独追求“以平衡位置为零点的总势能”这种写法,高中题按动能、重力势能、弹性势能三项列即可。
- 实际弹簧有质量,周期比公式算出的略大。高中题都按轻弹簧处理。
竖直弹簧振子的回复力:取竖直向下为正方向。平衡位置弹簧伸长 x0,满足 kx0=mg。物体在平衡位置下方 x 处时,弹簧伸长 x0+x,弹力向上,大小 k(x0+x)。合力
F=mg−k(x0+x)=mg−kx0−kx=−kx
(关键一步:mg 和 kx0 正好抵消,因为平衡位置就是由 kx0=mg 定义的。重力的作用只是把振动中心从原长处移到 x0 处,振动本身和水平时一样。)
物体在平衡位置上方时 x<0,同一个式子仍成立(弹簧可能伸长也可能压缩,代数式不变)。所以竖直弹簧振子做简谐运动,k 不变,周期也和水平放置时一样。
周期公式:由 21.4 推导,k=mω2,T=ω2π=2πkm。它可以用实验验证:换不同质量的振子、不同劲度系数的弹簧,测周期,发现 T2 与 m 成正比、与 k 成反比。
例 1 (场景:竖直弹簧振子最高点、最低点的弹力)劲度系数 k=100 N/m 的轻弹簧上端固定,下端挂质量 m=1 kg 的物体,静止后把物体竖直向下拉 4 cm 由静止释放,不计阻力。求物体在最低点和最高点时弹簧弹力的大小和方向,以及两处的加速度。
解:
研究对象:物体。
过程划分:释放后物体以平衡位置为中心做简谐运动,振幅就是拉下的距离 A=4 cm;只看最低点和最高点两个状态。
分析:先求平衡位置弹簧的伸长量 x0,最低点伸长 x0+A,最高点伸长 x0−A。每个位置受重力和弹簧弹力。
列式求解:
x0=kmg=1001×10 m=0.1 m=10 cm
最低点:伸长 14 cm,弹力 F2=k(x0+A)=100×0.14 N=14 N,方向竖直向上。取向上为正方向,
a2=mF2−mg=114−10 m/s2=4 m/s2
方向竖直向上。
最高点:伸长 6 cm(A<x0,弹簧仍伸长),弹力 F1=k(x0−A)=100×0.06 N=6 N,方向竖直向上。取向下为正方向,
a1=mmg−F1=110−6 m/s2=4 m/s2
方向竖直向下。
检验:最高点和最低点关于平衡位置对称,加速度等大反向,4 m/s2 向下和 4 m/s2 向上,符合对称性。两处弹力的平均值 26+14 N=10 N=mg,也对。
容易卡在:以为最高点弹簧一定压缩,或把弹力写成 kA=4 N。弹力看形变量(从原长量),kA 是回复力。
另一种解法:直接用回复力。最低点位移大小 A,回复力 kA=4 N 向上,加速度 mkA=4 m/s2 向上;由 F2−mg=kA 得 F2=14 N。最高点回复力 4 N 向下,由 mg−F1=kA 得 F1=6 N。这种做法不用算 x0,只问加速度时最快;要判断最高点弹簧是伸长还是压缩、或者要算弹性势能时,还是要先求 x0。
例 2 (场景:周期由什么决定)一个水平弹簧振子的周期为 0.4 s。分别做下列改变后,周期变为多少?(1)振幅增大为原来的 2 倍;(2)振子质量增大为原来的 4 倍;(3)把这个弹簧振子竖直悬挂起来振动。
解:
判断依据:弹簧振子的周期 T=2πkm,只由 m 和 k 决定。
(1)振幅不出现在公式里,周期不变,仍为 0.4 s。
(2)T∝m,质量变为 4 倍,周期变为 4=2 倍,即 0.8 s。
(3)竖直放置只改变平衡位置,m、k 都不变,周期仍为 0.4 s。
容易卡在:(3)以为重力“帮忙”会让振动变快。重力是恒力,它只把平衡位置下移,不改变回复力和位移的比例系数。
例 3 (场景:叠放物体不分离的条件)一个质量 M=0.2 kg 的托盘放在竖直轻弹簧上端,托盘里放一个质量 m=0.3 kg 的物块,弹簧劲度系数 k=100 N/m。让它们在竖直方向一起做简谐运动,要使物块始终不离开托盘,振幅最大是多少?
解:
研究对象:先隔离物块找条件,再以托盘和物块整体求振幅。
过程划分:振动过程中最容易分离的是最高点,那里加速度向下且最大,只看这一状态。
分析:物块受重力 mg 和支持力 FN。取向下为正方向,mg−FN=ma,得 FN=m(g−a)。不分离要求 FN≥0,即最高点的加速度 a≤g。整体的回复力系数是 k,最高点加速度 a=M+mkA。
列式求解:
M+mkA≤g⇒A≤k(M+m)g=1000.5×10 m=0.05 m
振幅最大为 5 cm。
检验:平衡位置弹簧的压缩量 x0=k(M+m)g=5 cm,振幅恰好等于 x0 时,最高点弹簧恰为原长,弹力为零,整体只受重力,加速度恰为 g,物块和托盘之间刚好没有压力。条件和结论吻合。
容易卡在:去看最低点。最低点加速度向上,托盘把物块往上推,压力最大,不会分离。
- 竖直弹簧振子的平衡位置:弹簧形变量 x0=kmg;最低点形变量 x0+A,最高点 x0−A(为负表示压缩)。
- 竖直弹簧振子最高点和最低点的弹力之和等于 2mg(k(x0+A)+k(x0−A)=2kx0);由一处的弹力可以直接求另一处。
- 叠放在竖直振动的托盘上的物体不分离的条件:最高点加速度 a≤g,最大振幅等于平衡位置的弹簧压缩量,此时最高点弹簧恰为原长(例 3)。
- 物体从弹簧正上方由静止下落压缩弹簧,接触弹簧后的运动是以 x0=kmg 处为平衡位置的简谐运动的一部分;最低点的加速度大于 g。由最低点和“与弹簧刚接触的点(加速度为 g)“相比,离平衡位置更远得出。
- 错在哪:竖直弹簧振子的平衡位置取在弹簧原长处。
为什么错:直觉把“原长”当作“不受力的位置”。但物体还受重力,回复力为零的位置是弹力等于重力的位置。
正确做法:先由 kx0=mg 求平衡位置,振动关于它对称。
- 错在哪:用回复力的大小 kx 当作弹簧弹力。
为什么错:竖直振子的回复力是弹力和重力的合力;只有水平振子两者才相等。
正确做法:弹力用形变量算(F=k× 形变量),回复力用位移算(F=−kx),两者分清。
- 错在哪:认为振子越重,周期越短(“重的跑得快”)。
为什么错:质量大,惯性大,同样的回复力产生的加速度小,振子来回一次更慢。
正确做法:记住 T∝km 的趋势:质量大周期长,弹簧硬周期短。
竖直弹簧振子就是“把水平弹簧振子挂起来,再把整个振动往下平移一段 kmg”。重力像一块垫在下面的砖,只改变“中心在哪”,不改变“怎么振”。周期公式的趋势用生活经验记:同一根弹簧挂重物,上下颤得慢;换一根硬弹簧,颤得快。
- 前置:第 4 章 4.3 胡克定律;第 5 章共点力平衡求 x0。
- 前置:第 7 章瞬时加速度和临界问题,例 3 的“弹力为零时恰好分离”是同一个临界条件。
- 前置:第 1 章 1.2 例 2,用单位检验确认 T=2πkm 的形式。
- 常一起考:第 14 章弹性势能与机械能守恒,竖直弹簧振子的能量问题。
- 常一起考:第 6 章超重与失重,振子在平衡位置下方超重、上方失重。
单摆:细线一端固定在悬点,另一端拴一个小球,小球在竖直平面内摆动。它是理想模型:
- 细线不可伸长,质量不计;
- 小球的直径远小于线长,质量较大,看成质点;
- 不计空气阻力,悬点固定不动。
摆长 l:悬点到小球球心的距离,等于线长加小球半径。
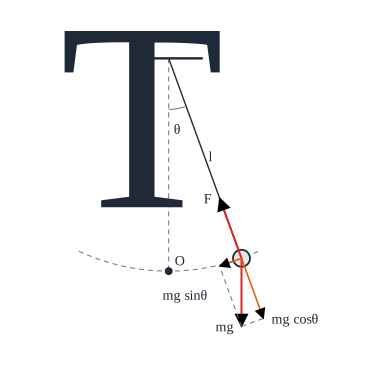
回复力:小球受重力 mg 和摆线拉力 FT。把重力沿切线和沿摆线分解:
- 沿摆线方向,FT−mgcosθ 提供小球做圆周运动的向心力;
- 沿切线方向,mgsinθ 使小球回到平衡位置,它就是回复力:F=mgsinθ,方向指向平衡位置。
小角度条件:摆角很小(一般认为小于 5∘)时,sinθ≈θ,回复力近似为
F=−lmgx
满足 F=−kx,k=lmg,单摆做简谐运动。
周期公式(惠更斯):
T=2πgl
周期只与摆长和当地重力加速度有关,与摆球质量无关,与振幅无关(摆角小时),这叫单摆的等时性。
物理学史:伽利略发现了摆的等时性;惠更斯得出单摆的周期公式,并利用等时性制成了摆钟。
- 问单摆的周期、由周期求摆长,或由摆长和周期求重力加速度 → 小角度的单摆 → T=2πgl,变形 g=T24π2l。
- 摆动过程中摆长改变(悬点正下方有钉子挡住摆线)→ 两个摆长不同的“半个单摆” → 周期 T=πgl1+πgl2。
- 问单摆在最大位移处、最低点的回复力、拉力、加速度 → 区分切向和法向 → 切向的 mgsinθ 是回复力,法向的 FT−mgcosθ 提供向心力。
- 摆钟换了地点(高山、赤道、月球)走快还是走慢、怎样调 → g 变了,周期变了 → T∝g1,钟走得慢就缩短摆长。
- 摆长从悬点量到球心,不是线长。实验中忘加小球半径,测出的 g 偏小(第 37 章例 2)。
- 5∘ 不是一个严格的界限,而是”sinθ 和 θ 相差很小“的经验范围:5∘=0.0873 rad,sin5∘=0.0872,相差约千分之一。摆角大时单摆不再是简谐运动,周期比公式算出的大。
- 回复力不是合力。最低点回复力为零,但小球有速度,需要向心力,合力 FT−mg 竖直向上;最大位移处速度为零,向心力为零,合力恰好就是回复力。
- 公式中的 g 是当地的重力加速度。在加速上升的电梯里、在其他星球上,要换成相应的“等效重力加速度”。
- 单摆周期与质量无关,但摆球质量大、体积小,空气阻力的影响才小,所以实验中选密度大的小球。
由回复力推出周期:
- 回复力 F=mgsinθ,指向平衡位置。
- 摆角很小时,sinθ≈θ(θ 用弧度),小球沿圆弧偏离平衡位置的距离 x=lθ;而且圆弧很短,近似是直线,x 可以看成在一条直线上的位移。于是
F≈mgθ=lmgx
取偏离方向为正,回复力指向平衡位置,写成 F=−lmgx。
(关键一步:第 2 步的两个近似 sinθ≈θ 和“弧近似为直线”。没有这一步,回复力和位移不成正比,单摆就不是简谐运动。摆角越小,近似越好。)
- 对照 F=−kx,k=lmg。代入 21.4 推导得到的 T=2πkm:
T=2πmg/lm=2πgl
质量约掉了:重力(产生回复力)和惯性(阻碍加速)都与 m 成正比,两者抵消,和自由落体的加速度与质量无关是同一个原因。
摆角不小时,周期要用椭圆积分计算,是大学内容;摆角为 15∘ 时周期比公式值约大 0.4%,摆角越大偏差越大。
实验依据:教材用控制变量法探究:保持摆长不变,换质量不同的摆球、改变小摆角,周期几乎不变;改变摆长,测得 T2 与 l 成正比。这也是第 41 章“用单摆测量重力加速度”的原理。
例 1 (场景:求周期、改变摆长)一个单摆的摆长为 0.9 m,在 g=10 m/s2 的地方做小角度摆动(π 取 3.14)。求它的周期。若要使周期变为原来的 2 倍,摆长应改为多少?
解:
研究对象:单摆。
过程划分:不涉及过程。
分析:小角度摆动,用单摆周期公式;T∝l。
列式求解:
T=2πgl=2π100.9 s=2π×0.3 s≈1.9 s
周期变为 2 倍,l 要变为 2 倍,摆长变为 4 倍:l′=4×0.9 m=3.6 m。
检验:单位:m/s2m=s,对。量级:1 米左右的摆周期约 2 秒(“秒摆”摆长约 1 m,周期 2 s),0.9 m 略短于它,周期略小于 2 s,合理。
例 2 (场景:摆长中途改变)摆长 l1=1.6 m 的单摆,在悬点 O 正下方 0.7 m 处有一颗钉子 P。摆球在竖直面内小角度摆动,摆到右侧时摆线被钉子挡住,绕钉子摆动。求这个摆的周期(π 取 3.14)。
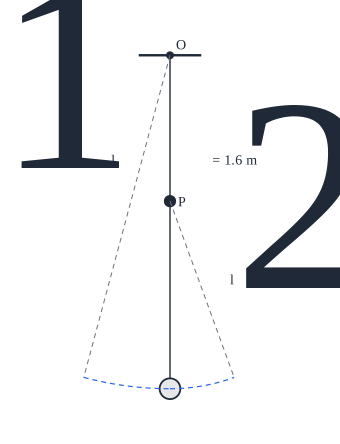
解:
研究对象:摆球。
过程划分:一次全振动分两段:在左侧摆动,摆长 l1=1.6 m;在右侧摆动,摆长 l2=1.6 m−0.7 m=0.9 m。
分析:每一段都是对应摆长的单摆的半个周期,各用一次周期公式。
列式求解:
T=21×2πgl1+21×2πgl2=π(101.6+100.9) s=π(0.4+0.3) s≈2.2 s
检验:结果介于摆长 0.9 m 的周期(0.6π≈1.9 s)和摆长 1.6 m 的周期(0.8π≈2.5 s)之间,合理。
容易卡在:用平均摆长代入公式。周期和摆长不是线性关系,只能分段算再相加。另外,机械能守恒使两侧最高点在同一高度,但右侧摆长短,摆角更大(图中左侧约 15∘、右侧约 20∘,已经夸大);题目说“小角度”,两侧都按简谐运动处理。
例 3 (场景:区分回复力和向心力)摆长 l=1.0 m 的单摆,摆球质量 m=0.2 kg,做小角度摆动,经过最低点时速度为 0.2 m/s。求:(1)摆球在最低点时摆线的拉力、回复力和合力;(2)摆球在最大位移处时摆线的拉力和回复力。
解:
研究对象:摆球。
过程划分:只看最低点和最大位移处两个状态;两者之间用机械能守恒联系。
分析:最低点:重力和拉力都在竖直方向,切向没有分力,回复力为零;法向的合力提供向心力。最大位移处:速度为零,向心力为零,沿摆线方向 FT=mgcosθ;切向的 mgsinθ 是回复力,也是合力。
列式求解:(1)取竖直向上为正方向,由 FT−mg=mlv2:
FT=mg+mlv2=(0.2×10+0.2×1.00.22) N=2.008 N
方向竖直向上。回复力为零;合力 0.008 N,竖直向上,指向悬点。
(2)由机械能守恒求最大位移处比最低点高多少:
h=2gv2=2×100.22 m=0.002 m
cosθ=ll−h=0.998,sinθ=1−0.9982≈0.063(θ≈3.6∘,满足小角度条件)。
FT=mgcosθ=2×0.998 N≈1.996 N,F回=mgsinθ≈2×0.063 N≈0.13 N
回复力沿切线指向平衡位置。
检验:用简谐运动的结论核对:ω=lg≈3.16 rad/s,振幅 A=ωvmax≈0.063 m,最大回复力 lmgA≈0.13 N,一致。最低点拉力大于重力,最大位移处拉力小于重力,合理。
容易卡在:(1)说“最低点回复力为零,所以合力为零、拉力等于重力”。回复力为零只说明切向没有力,法向还要提供向心力。
例 4 (场景:摆钟换地点)一台摆钟在 g=9.80 m/s2 的地方走时准确。把它搬到 g′=9.78 m/s2 的赤道附近,它走快还是走慢?一昼夜(86400 s)大约差多少?应怎样调整摆长?
解:
判断依据:摆钟每摆动一个周期,指针走过固定的读数;周期变长,相同时间里摆动次数变少,钟就走慢。T∝g1。
g 变小,周期变长,钟走慢。新旧周期之比
TT′=g′g=9.789.80≈1.001
真实经过 86400 s,钟只摆了原来次数的 9.809.78≈0.99898,显示的时间约 86400×0.99898 s,少走约 88 s,即一昼夜慢约 1.5 min。
要使周期恢复,需 g′l′=gl,即 l′=9.809.78l,把摆长缩短约 0.2%。
容易卡在:周期变长就说“钟走快了”。钟的读数正比于摆动次数,周期越长次数越少,读数越小。
- 秒摆:周期 2 s 的单摆,摆长约 1 m(g 取 π2 m/s2≈9.87 m/s2 时恰为 1 m)。由 l=4π2gT2 得出,用来估算和检验。
- 由周期测 g:g=T24π2l;以 l 为横轴、T2 为纵轴作图,斜率 g4π2(第 41 章)。
- 碰钉摆的周期 T=π(gl1+gl2)(例 2)。
- 等效摆长、等效重力加速度:摆在加速度为 a、竖直向上加速的电梯里,g 换成 g+a;摆球带电处在竖直匀强电场里,g 换成 g±mqE。由“回复力来自沿切线的恒力分量”推出,推导同本节,只把 mg 换成等效的恒力。
- 单摆的最大摆角对应最大位移处,此处拉力最小,FT=mgcosθ;最低点拉力最大(例 3)。
- 错在哪:认为摆球越重,单摆摆得越快(周期越小)。
为什么错:这是“重的落得快”的直觉。重力产生的回复力和摆球的惯性都与质量成正比,效果抵消,就像自由落体的加速度与质量无关。
正确做法:单摆周期只看摆长和 g。
- 错在哪:把线长当摆长。
为什么错:单摆模型把摆球看成质点,质点的位置在球心。
正确做法:摆长 = 悬点到球心的距离 = 线长 + 小球半径。
- 错在哪:认为单摆的回复力就是重力和拉力的合力;或在最低点说“回复力为零,所以小球受力平衡”。
为什么错:单摆同时在做圆周运动,合力有一部分要提供向心力。回复力只是合力的切向部分。
正确做法:沿切线、沿摆线两个方向分别列式:切向管回复力,法向管向心力。
- 错在哪:认为摆角越大周期越大,所以“摆幅大、周期长”在小角度下也成立。
为什么错:小角度时周期与振幅无关(等时性);摆角大到不满足近似时才有明显差别。
正确做法:题目说“小角度摆动”或“摆角小于 5∘“时,周期与振幅无关。
单摆的回复力是“重力沿着斜坡的分力”:摆球在圆弧上,就像在一段坡上,偏得越多坡越陡,往回滑的力越大,偏角小时这个力和偏离的距离成正比。记周期公式的一句话:“摆长越长摆得越慢,重力越大摆得越快,跟球多重、摆多远都没关系。”
- 前置:第 4 章力的分解,把重力分解到切向和法向。
- 前置:第 10 章竖直面内的圆周运动,法向合力提供向心力。
- 前置:第 11 章重力加速度随纬度和高度变化,摆钟换地点的依据。
- 前置:三角函数和弧度,sinθ≈θ 的近似,见《高中数学知识点梳理》第 11 章。
- 后续:第 41 章实验“用单摆测量重力加速度”,原理、数据处理和误差分析都从本节出发;第 37 章例 2 讲了摆长测量误差对结果的影响。
- 常一起考:第 14 章机械能守恒,求摆球在某位置的速度。
固有频率:振动系统不受外力、只在回复力作用下的振动叫自由振动(固有振动),它的频率叫固有频率 f0,由系统本身决定(弹簧振子由 m、k,单摆由 l、g)。
阻尼振动:振幅逐渐减小的振动。阻力使机械能逐渐转化为内能,振幅越来越小,最后停下。阻尼不大时,振动的周期基本不变,仍可看作固有周期。
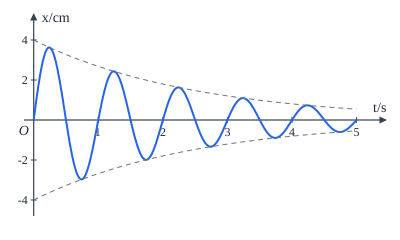
受迫振动:系统在周期性驱动力作用下的振动。驱动力不断补充能量,使振动持续下去。稳定后:
- 受迫振动的频率等于驱动力的频率,与系统的固有频率无关;
- 振幅与驱动力频率有关。
共振:驱动力频率等于系统的固有频率时,受迫振动的振幅最大,这种现象叫共振。以驱动力频率 f 为横轴、受迫振动的振幅 A 为纵轴画出的曲线叫共振曲线:
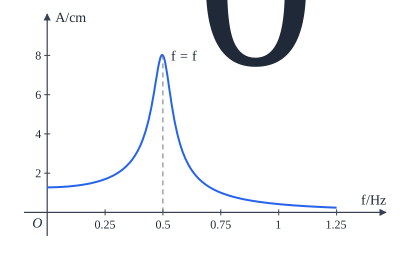
共振的利用和防止:
|
做法 |
例子 |
| 利用 |
让驱动力频率接近或等于固有频率 |
共振筛、音叉的共鸣箱、荡秋千时按节奏推 |
| 防止 |
让驱动力频率远离固有频率 |
部队过桥便步走、机器底座加固或加减振装置、火车过桥减速 |
- 物体在周期性外力(转动的把手、偏心轮、周期性的冲击)作用下振动,问振动频率或周期 → 受迫振动 → 稳定后的频率等于驱动力频率,与固有频率无关。
- 给出共振曲线,或几个固有频率不同的物体受同一驱动力,问谁振幅最大、固有频率是多少 → 共振 → 曲线峰值对应的驱动力频率就是固有频率;固有频率最接近驱动力频率的物体振幅最大。
- 实际情境中要利用或避免剧烈振动(车厢颠簸、桥梁、机器)→ 共振的条件 → 找出驱动力的频率和固有频率,算出何时两者相等。
- 受迫振动的频率等于驱动力频率,这一条与固有频率无关;固有频率只影响振幅的大小。
- 共振时驱动力频率等于固有频率,不是“大于”或“小于”。驱动力频率由小变大时,振幅先增大后减小。
- 共振曲线的横轴是驱动力的频率,不是振动系统的频率;峰的位置由系统的固有频率决定。
- 阻尼振动是振幅减小,不是周期变化;振幅减小不等于振动变慢。
- 共振时振幅不会无限增大:阻力消耗的能量和驱动力补充的能量相等时,振幅稳定。阻尼越小,共振峰越高越尖。
本知识点没有课本推导,结论来自实验。教材的实验依据:
受迫振动的频率:弹簧振子挂在一个可转动的把手(或偏心轮)上,转动把手给振子施加周期性的驱动力。改变把手的转速,测振子稳定后的振动周期,发现它总等于把手转动的周期,与振子自己的固有周期无关。
共振:在一根张紧的绳上挂几个摆长不同的单摆,其中一个摆(驱动摆)和另一个摆的摆长相等。让驱动摆摆动,它通过绳给其他摆施加周期性驱动力。稳定后各摆都以驱动摆的频率振动,但摆长与驱动摆相等的那个振幅最大,其他摆振幅较小,摆长离驱动摆越远的振幅越小。
(关键一步:为什么频率相等时振幅最大,用能量解释:驱动力频率等于固有频率时,驱动力的方向始终与振子的速度方向一致,每时每刻都对振子做正功,输入的能量最多;频率不等时,驱动力有时做正功、有时做负功,输入能量少。)
共振曲线的定量形式要解带驱动力的微分方程,是大学内容;高中只要求会读曲线的形状。
例 1 (场景:受迫振动的频率)一个弹簧振子的固有频率为 2 Hz。用一个匀速转动的把手带动它振动,把手转动的周期为 0.25 s。稳定后振子的振动频率是多少?要使振子的振幅最大,把手的转速应调为多少转每分钟?
解:
判断依据:受迫振动稳定后的频率等于驱动力的频率;驱动力频率等于固有频率时发生共振,振幅最大。
驱动力频率 f=0.25 s1=4 Hz,所以振子的振动频率为 4 Hz(不是固有频率 2 Hz)。
要振幅最大,驱动力频率调为 2 Hz,即把手每秒转 2 圈,转速 2×60=120 转每分钟(周期 0.5 s)。
容易卡在:答“振子按固有频率 2 Hz 振动”。那是自由振动;有驱动力时听驱动力的。
例 2 (场景:读共振曲线)某单摆做受迫振动,振幅 A 与驱动力频率 f 的关系如图所示。求这个单摆的摆长(π2 取 10)。若把摆长增大,共振曲线的峰将向哪边移动?
解:
研究对象:单摆。
过程划分:不涉及过程,从曲线读固有频率,再用周期公式。
分析:共振曲线的峰对应驱动力频率等于固有频率,读得 f0=0.5 Hz,固有周期 T0=2 s。
列式求解:由 T=2πgl:
l=4π2gT02=4×1010×22 m=1 m
摆长增大,固有周期变长,固有频率变小,峰向左(频率小的一侧)移动。
检验:周期 2 s、摆长 1 m,正是秒摆(21.6 常用推论),对。
容易卡在:把峰的高度(振幅)当成要找的量。共振曲线上要读的是峰对应的横坐标。
例 3 (场景:避免共振)火车车轮每经过两根钢轨的接缝就受到一次撞击,使车厢在弹簧上上下振动。每根钢轨长 12.5 m,车厢弹簧系统的固有周期为 0.5 s。火车以多大速度行驶时车厢振动最厉害?为了行车安全,应怎样控制车速?
解:
研究对象:车厢及其弹簧组成的振动系统。
过程划分:火车匀速行驶,周期性地经过接缝,每过一个接缝受一次撞击,这是周期性驱动力。
分析:驱动力周期等于通过一根钢轨的时间 T=vL。驱动力周期等于固有周期时共振,振动最厉害。
列式求解:令 vL=T0:
v=T0L=0.512.5 m/s=25 m/s=90 km/h
车速在 90 km/h 附近时车厢振动最厉害,应避开这个速度,使撞击的频率远离车厢的固有频率。
检验:单位 sm,对;90 km/h 是普通列车的常见车速,说明这个问题在实际中确实要考虑。现在的铁路多用无缝钢轨,接缝少了,这种周期性撞击也就小了。
容易卡在:把钢轨长度当成振幅,或用 v=TL 时把 T 当成频率。先想清楚“撞一次走过多长”再列式。
- 受迫振动稳定后:f振=f驱,T振=T驱。
- 共振条件:f驱=f0;f驱 与 f0 相差越大,振幅越小。
- 用共振曲线测固有频率:峰的横坐标就是 f0;由此可求单摆摆长或弹簧振子参数(例 2)。
- 周期性撞击类问题(钢轨接缝、路面减速带、步伐):驱动力周期 = 相邻两次撞击之间的距离 ÷ 速度(例 3)。
- 错在哪:认为受迫振动的频率等于物体的固有频率,或介于两者之间。
为什么错:把“物体有自己的节奏”的直觉带进了受迫振动。驱动力一直推着它走,稳定后只能跟着驱动力的节奏。
正确做法:受迫振动频率只看驱动力;固有频率只决定振幅大小。
- 错在哪:认为驱动力频率越大,受迫振动的振幅越大。
为什么错:以为“推得越勤,摆得越高”。推的节奏和摆的节奏对不上时,有时推、有时拉,反而把能量抽走了。
正确做法:看共振曲线:振幅在 f驱=f0 处最大,两侧都减小。
- 错在哪:认为阻尼振动的振幅变小,周期也跟着变小。
为什么错:振幅和周期是两回事。周期由系统决定,阻尼不大时周期几乎不变(本节阻尼振动的图中,过平衡位置的时间间隔相同)。
正确做法:阻尼振动只是振幅(能量)减小。
推秋千就是受迫振动:你推的节奏决定秋千怎么动;只有你的节奏和秋千自己的节奏对上(共振),每一下推都推在“顺劲”上,秋千才越荡越高。一句话记:频率听驱动力的,振幅看两个频率对不对得上。
- 前置:21.5、21.6 弹簧振子和单摆的固有周期。
- 前置:第 14 章能量守恒,阻尼振动中机械能转化为内能,驱动力做功补充能量。
- 后续:第 22 章机械波,波源带动介质中各质点做受迫振动,所以各质点的频率都等于波源的频率。
- 后续:第 30 章电磁振荡与电磁波的接收,调谐就是电路的电谐振(共振)。
本章的主线是“回复力 F=−kx”:有了它就是简谐运动,于是 x-t 图像是正弦曲线(21.2)、可以写振动方程(21.3)、加速度与位移成正比且机械能守恒(21.4);弹簧振子和单摆是两种具体的系统,各自有决定周期的量(21.5、21.6);再加上阻力和驱动力,就是阻尼振动和受迫振动(21.7)。解题时先判断是哪种振动、什么模型,再看题目问什么。

- 弹簧振子的振幅为 3 cm,周期为 0.4 s,从平衡位置开始计时。求 1 s 内振子通过的路程和 1 s 末的位移大小。
- 简谐运动的方程为 x=8sin(5πt+2π) cm。求振幅、频率和 t=0 时的位移。
- 水平弹簧振子的质量 0.2 kg,劲度系数 80 N/m,取向右为正方向。振子在 x=−2 cm 处时,加速度的大小和方向如何?
- 理想弹簧振子经过平衡位置时动能为 0.5 J。它在位移为振幅一半的位置时,弹性势能和动能各是多少?
- 一个弹簧振子的周期为 1 s,把振子质量换为原来的 41,周期变为多少?
- 摆长为 2.5 m 的单摆做小角度摆动,周期是多少(g 取 10 m/s2,结果用 π 表示)?把它拿到重力加速度为地球 61 的月球上,周期变为原来的几倍?
- 洗衣机脱水结束、切断电源后,转筒转速逐渐减小,某一时刻机身振动得特别厉害,过后又减弱。解释原因。
答案:1. 路程 30 cm,位移为 0(1 s=2.5T,路程 10A,回到平衡位置);2. 振幅 8 cm,频率 2.5 Hz,t=0 时位移 8 cm(在正向最大位移处);3. 8 m/s2,方向向右(指向平衡位置);4. 弹性势能 0.125 J,动能 0.375 J;5. 0.5 s;6. π s(约 3.14 s),6 倍;7. 转筒转动的频率逐渐减小,某时刻等于机身的固有频率,发生共振,振幅最大,转速继续减小后频率偏离固有频率,振动减弱。